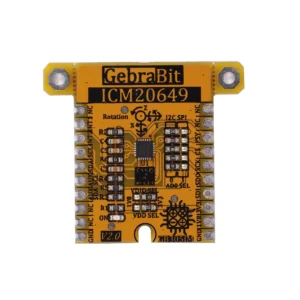
ماژول GEBRABIT-IAM20680

26.048.000 ریال

محصول GEBRABIT-IAM20680 یک ماژول 6 محوره شتاب‌سنج و ژیروسکوپ است که با دقت بالا و عملکرد قابل‌اعتماد، برای کاربردهای مختلف اندازه‌گیری حرکت و موقعیت‌یابی طراحی شده است. این ماژول با ترکیب فناوری‌های پیشرفته، اطلاعات دقیق و سریع از تغییرات زاویه‌ای و شتاب را در اختیار کاربران قرار می‌دهد و انتخابی مناسب برای سیستم‌های هوشمند و رباتیک می‌باشد.

Availability: In stock

نوع ماژول

ماژول ژیروسکوپ و شتاب‌سنج

تعداد محور

6

ولتاژ تغذیه

1V8, 3V3

نوع خروجی

I2C, SPI, Digital

جریان مصرفی

10 mA to 30 mA (Typ. 20 mA)

FSR ژیروسکوپ

±250, ±500, ±1000, ±2000(dps)

FSR شتاب سنج

±2, ±4, ±8, ±16(g)

رزولوشن ADC

16 Bit

ابعاد

Gebra small(36.29mm x 32.72mm)

حساسیت شتاب سنج

16384, 2048 (LSB/g), 4096, 8192

حساسیت ژیروسکوپ

131, 16.4 (LSB/dps), 32.8, 65.5

دمای کاری

-40 to +85 °C

توجه!

ماژول‌های جبرابیت، پیش از ورود به فروش، با قطعات اصلی و تحت فرایندهای تست عملکرد و پایداری بررسی می‌شوند. این موضوع باعث می‌شود محصول نهایی از نظر کیفیت، دقت و دوام در سطح استانداردهای مهندسی قرار گیرد.
در بازار ممکن است محصولات مشابه با قیمت پایین‌تر دیده شوند، اما بسیاری از آن‌ها بدون کنترل کیفیت و با قطعات غیرمعتبر عرضه می‌شوند که در پروژه‌های حساس موجب خطا، ناپایداری یا آسیب به سیستم می‌شود.
هدف ما ارائه محصولی است که نه‌تنها به‌درستی کار کند، بلکه در بلندمدت اعتماد و کارایی واقعی به همراه داشته باشد. این کیفیت، نتیجه استفاده از قطعات اصل و انجام تست‌های دقیق پیش از ارسال است.

سنسور موشن ترکینگ IAM20680

IAM20680 یک سنسور موشن ترکینگ 6 محوره‌ی صنعتی است که یک ژیروسکوپ 3 محوره و شتاب سنج 3 محوره را با یک ADC  16بیتی روی تراشه ایی در پکیج 16 پینLGA  سایز small 3×3×0.75mm) ) ادغام می کند.

ژیروسکوپ سه محوره‌ی موجود در این سنسور، دارای FSR قابل برنامه‌ریزی 250 dps±، 500dps± ،  1000dps ± و 2000 dps ± میباشد، همچنین شتاب سنج موجود در این سنسور نیز یک شتاب سنج سه محوره است که دارای FSR قابل برنامه ریزی 2g±، 4g± ، 8g ± و 16g± میباشد.

یکی از ویژگی‌های این  شتاب سنج وجود بافر  FIFO  512-byteاست که میتواند ترافیک در رابط باس سریال (serial bus) را کاهش داده و به پردازنده اجازه میدهد تا اطلاعات سنسور را خوانده و با رفتن روی حالت کم مصرف موجب کاهش مصرف انرژی میشود.

از دیگر ویژگی‌های بارز این محصول میتوان به وجود فیلترهای قابل تنظیم، سنسور دمای تعبیه شده و وقفه‌های قابل تنظیم ، توانایی برقراری ارتباط هم از طریق پروتکل I2C  و هم از طریق SPI اشاره کرد.

مشخصات فنی

  • Number of Axis: 6-Axis
  •  Output type: Digital-I2C or SPI
  • Accelerometer FSR: ±2, ±4, ±8, ±16(g)
  • Accelerometer Sensitivity SF: 16384, 2048 (LSB/g), 4096, 8192
  • Gyroscope FSR: ±250, ±500, ±1000, ±2000(dps)
  • Gyroscope Sensitivity SF : 131, 16.4 (LSB/dps), 32.8, 65.5
  • Acc. & Gyro ADC: 16 Bit

کاربرد

  •  Navigation systems Aides for Dead Reckoning 
  • • Lift Gate Motion Detections
  • • Accurate Location for Vehicle to Vehicle and Infrastructure
  • •360º view camera stabilization
  • • Car Alarm
  • • Telematics
  • • Insurance Vehicle Tracking

ماژول GEBRABIT-IAM20680
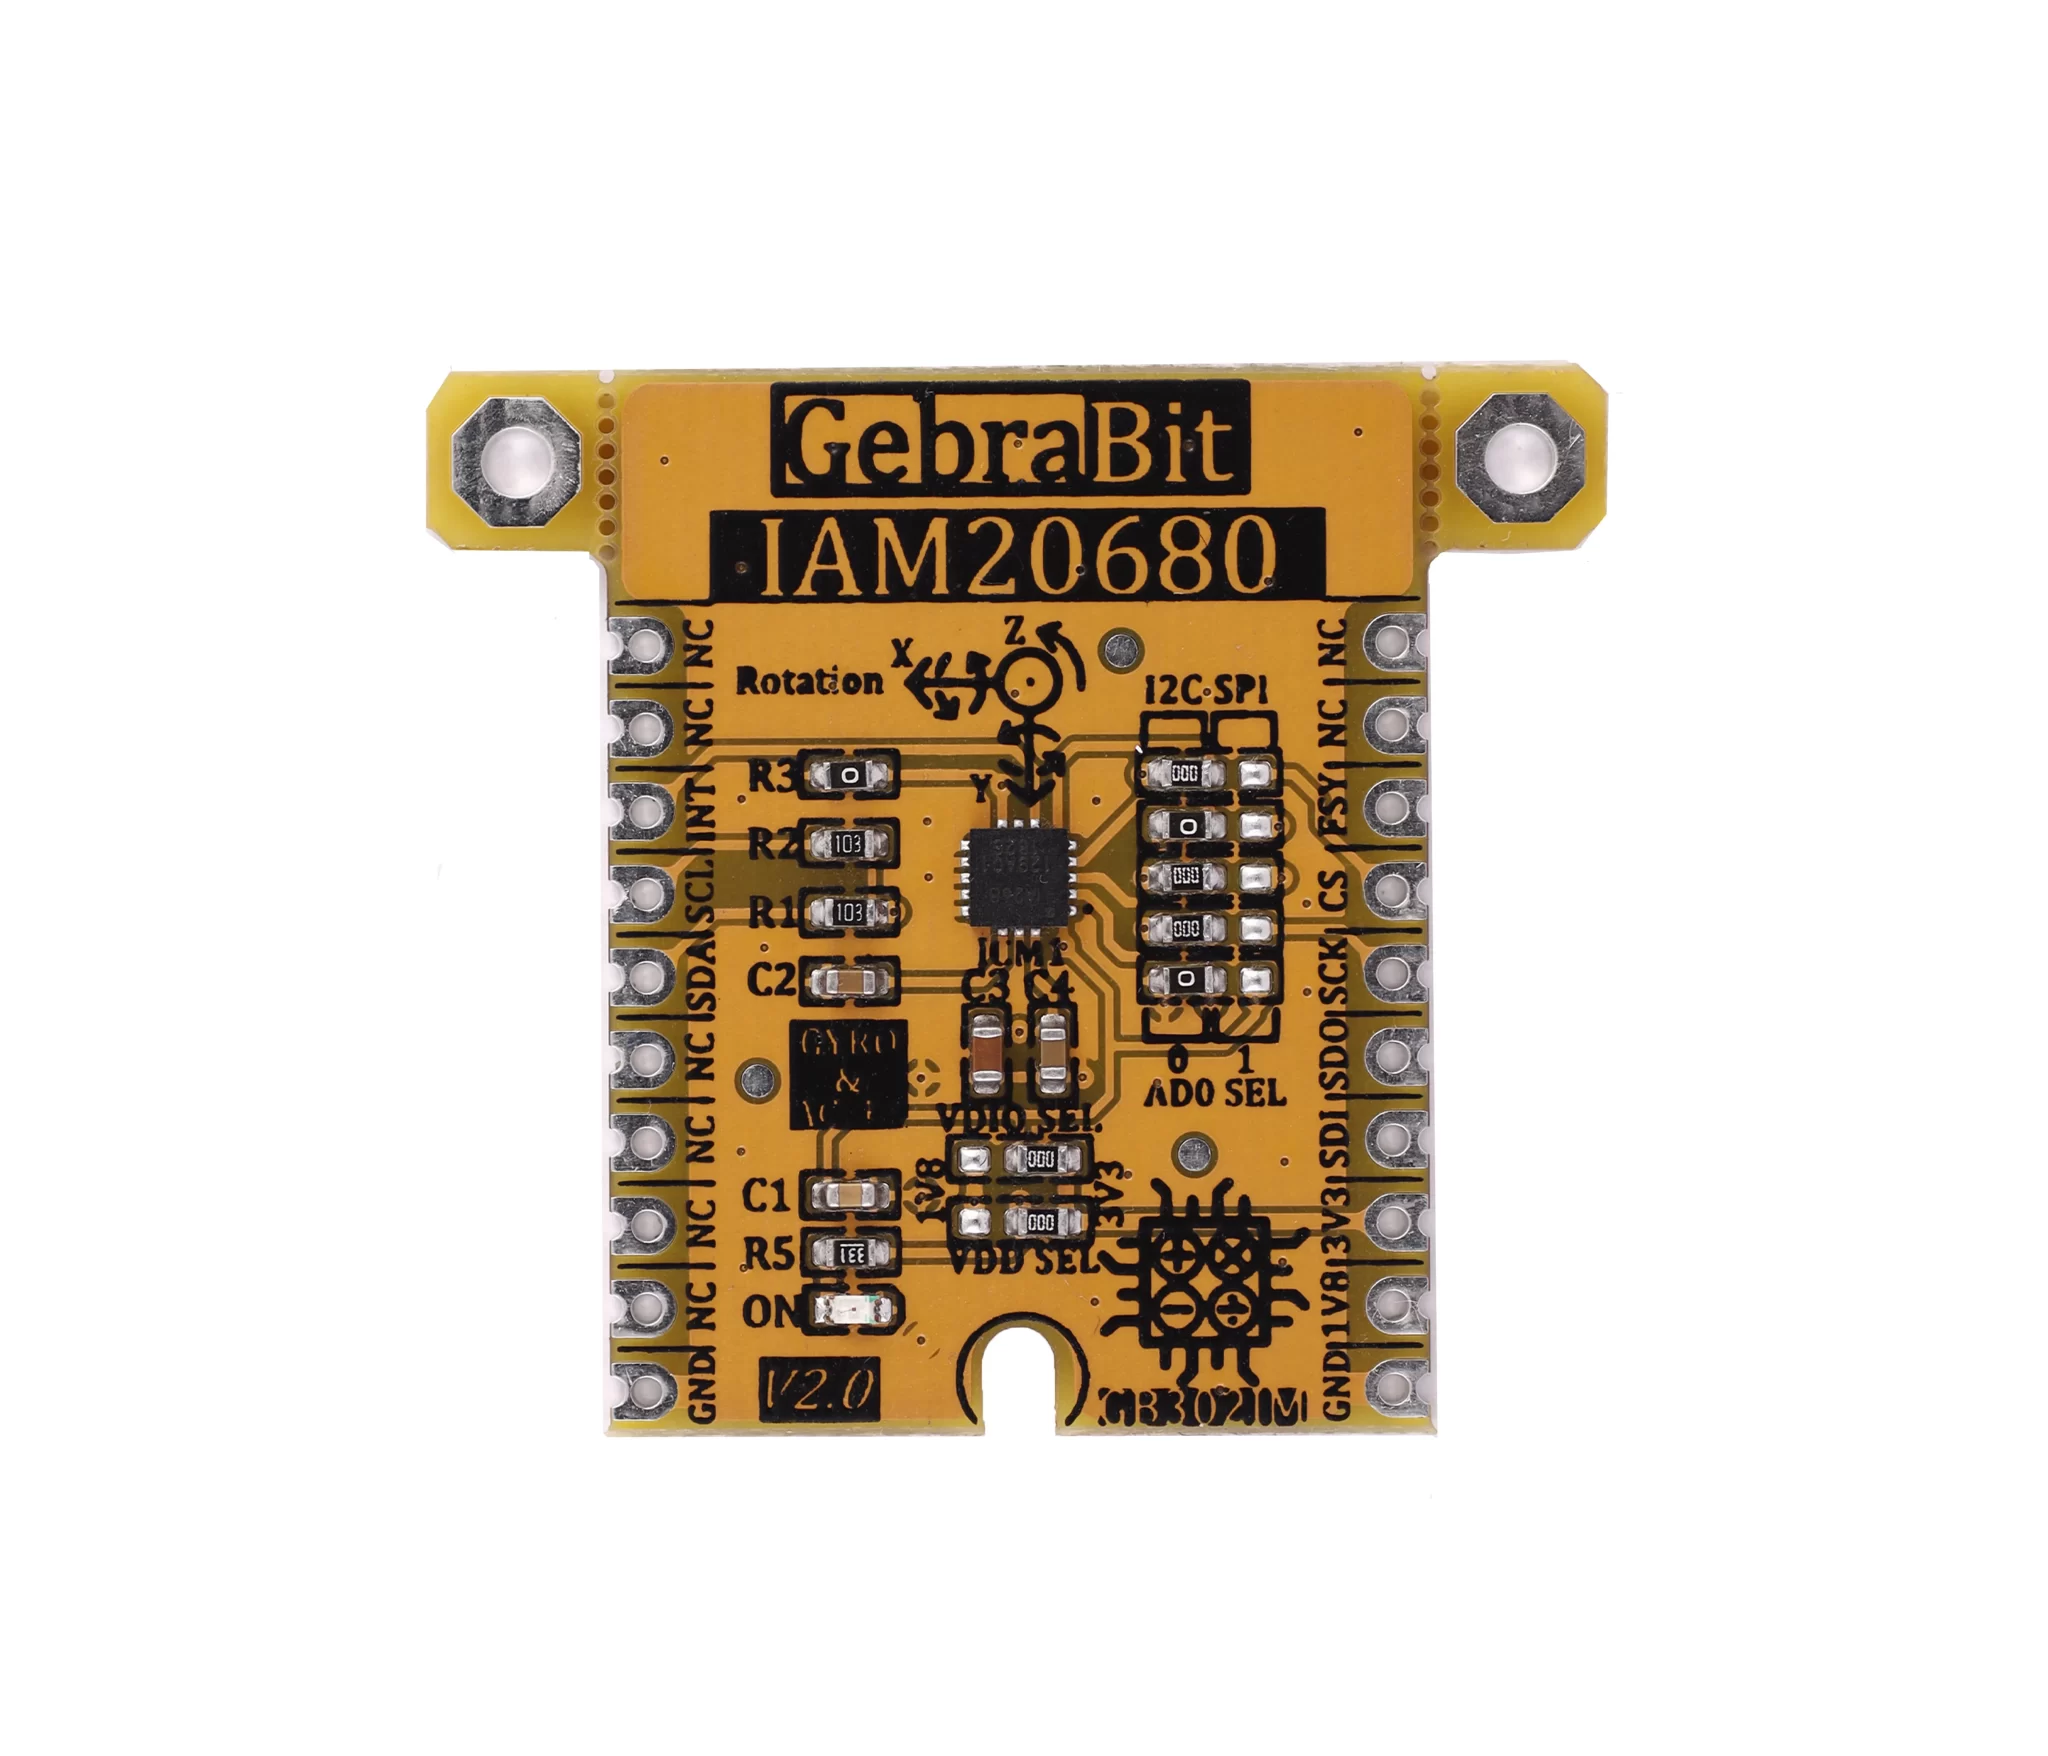
  • با توجه به اینکه دسترسی به پایه‌های سنسور دشوار است، کاربران برای توسعه سخت‌افزاری و نرم‌افزاری این سنسور به یک برد ابتدایی (starter board) و درایور نیاز دارند. برای راحتی کاربران، GebraMS برد ماژول GEBRABIT-IAM20680 را طراحی کرده است. کاربران می‌توانند به کمک این برد، به مهم‌ترین پایه‌های سنسور به‌راحتی دسترسی پیدا کنند.
  • کافی است برد ماژول GEBRABIT-IAM20680 را روی برد (Breadboard) قرار دهید و سپس با یکی از بردهای Arduino، Raspberry Pi یا Discovery و با اعمال ولتاژ مناسب، آن را راه‌اندازی کنید.
  • ما به‌ویژه استفاده از Gebra STM32F303 را توصیه می‌کنیم؛ چرا که این برد دارای رگولاتور داخلی ۳.۳ ولت است و ترتیب پایه‌های آن با تمامی ماژول‌های Gebra هماهنگ است (استاندارد GEBRABUS)، بنابراین می‌توانید برد ماژول GEBRABIT-IAM20680 را مستقیماً به سوکت مربوطه متصل کرده و بدون نیاز به سیم‌کشی، برنامه‌نویسی را آغاز کنید.

ویژگی های ماژول GebraBit IAM20680

  • User-selectable module power supply voltage between 1V8 and 3V3 
  • User-selectable module I/O logic voltage between 1V8 and 3V3 
  • User-selectable interface protocol (I2C or SPI)
  • User-selectable I2C address (AD0)
  • Access to all data pins of the sensor
  • On Board, ON/OFF LED indicator
  • Pin Compatible with GEBRABUS
  • It can be used as a daughter board of GebraBit MCU Modules
  • Featuring Castellated pad (Assembled as SMD Part)
  • Separatable screw parts to reduce the size of the board
  • Package: GebraBit small (36.29mm x 32.72mm)

پین های ماژول GebraBit IAM20680
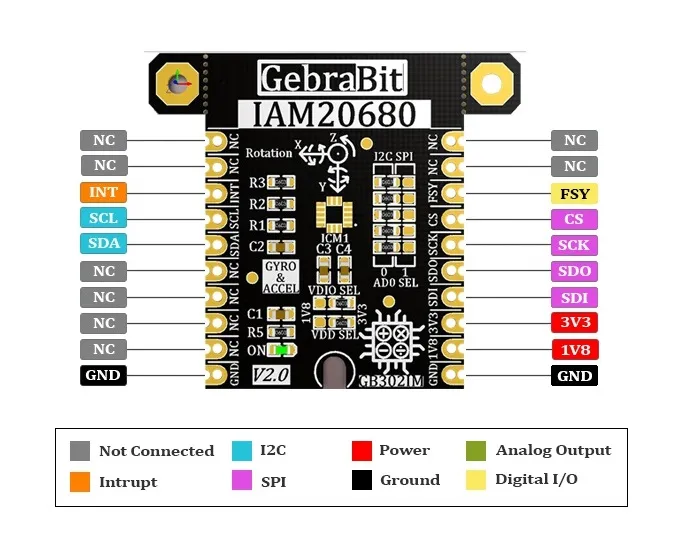
پین های تغذیه

  • 3V3 : این پین می تواند با توجه به وضعیت Jumper Selector های VDDSEL و VDIOSEL ،تغذیه اصلی سنسور و سطح منطق(Logic Level) ارتباط دییجیتال(I2C یا SPI) سنسور را تامین کند.
  • 1V8 : این پین می تواند با توجه به وضعیت Jumper Selector های VDDSEL و VDIOSEL ،تغذیه اصلی سنسور و سطح منطق(Logic Level) ارتباط دییجیتال(I2C یا SPI) سنسور را تامین کند.
  • GND : این پین زمین مشترک برای تغذیه و سطح منطق(Logic Level) سنسور می باشد.

پین های I2C

با استفاده از Jumper Selector های تعبیه شده روی برد می توان نوع ارتباط با ماژول را انتخاب کرد.در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت چپ باشد،پروتکل I2C اتنخاب شده است.وضعیت جامپر AD0 SEL آدرس I2C سنسور ( 0x68 یا 0x69 ) را مشخص می کند.

  • SDA : این پین، پین دیتای ارتباط I2C می باشد، که به پین دیتای متناظر در میکروکنترلر(پردازنده) ، متصل می شود.با توجه به وضعیت جامپر VDIOSEL ،می توانید از سطح منطق(Logic Level) با ولتاژ 1V8 یا 3V3  استفاده کنید.این پین با یک مقاومت 10K پول آپ (Pull Up) شده است.
  • SCL : این پین، پین کلاک ارتباط I2C می باشد، که به پین کلاک متناظر در میکروکنترلر(پردازنده) ، متصل می شود.با توجه به وضعیت جامپر VDIOSEL ،می توانید از سطح منطق(Logic Level) با ولتاژ 1V8 یا 3V3 استفاده کنید.این پین با یک مقاومت 10K پول آپ (Pull Up) شده است.

پین های SPI

با استفاده از Jumper Selector های تعبیه شده روی برد می توان نوع ارتباط با ماژول را انتخاب کرد.در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت راست باشد،پروتکل SPI اتنخاب شده است.وضعیت جامپر AD0 SEL در این حالت بی تاثیر است.

  • SDI(MOSI) : از این پین، برای ارسال دیتا از میکروکنترلر(پردازنده) به ماژول(سنسور) استفاده میشود.نام اختصاری این پین برگرفته از عبارت لاتین Serial Data In / Microcontroller Out Sensor In می باشد.
  • SDO(MISO) : از این پین، برای ارسال دیتا از ماژول(سنسور) به میکروکنترلر(پردازنده) استفاده میشود.نام اختصاری این پین برگرفته از عبارت لاتین Serial Data Out / Microcontroller In Sensor Out می باشد.
  • SCK : این پین، پین کلاک برای ارتباط SPI بوده که از نوع ورودی (Input) برای سنسور محسوب و به پین کلاک متناظر در میکروکنترلر(پردازنده) ، متصل می شود.
  • CS : این پین، پین Chip Select برای ارتباط SPI با ماژول(سنسور) می باشد، که با اعمال ولتاژ LOW (0V) ،ماژول(سنسور) برای ارتباط SPI انتخاب می شود.این پین از نوع ورودی (Input) برای سنسور محسوب می شود.

در صورتی که می خواهید از چندین ماژول GebraBit IAM20680به صورت همزمان استفاده کنید، کافیست پین های SDO , SDI , SCK همه انها و میکرکنترلر(پردازنده) را به هم متصل کرده و به CS هر کدام، یک پین منحصر به فرد اختصاص دهید.

دیگر پین ها

  • INT : پین Interrupt (وقفه) سنسور IAM20680 بوده که با توجه به دیتاشیت سنسور، کاربر می تواند شرایط وقوع وقفه،حالات و روش های وقوع وقفه و … را تنظیم کند.
  • FSY(FSYNC) : برای همگام سازی (Synchronization) سنسور با یک منبع خارجی ، از این پین استفاده میشود.برای اطلاعات بیشتر دیتاشیت سنسور مطالعه شود.به صورت پیش فرض این پین با مقاومت R3 به زمین متصل شده است.جهت استفاده از پین، مقاومت R3 باید از ماژول ، جدا (دمونتاژ) گردد.

معرفی بخش های ماژول
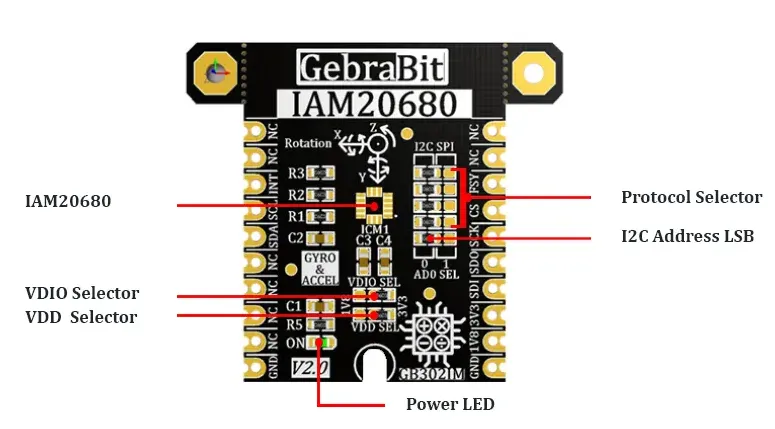
سنسور IAM20680

ای سی اصلی این ماژول بوده که در مرکز ماژول قرار گرفته و مدار ان طراحی شده است.

جامپرهای انتخاب پروتکل ارتباطی

در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت چپ باشد،پروتکل I2C اتنخاب شده است.

در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت راست باشد،پروتکل SPI اتنخاب شده است.

به صورت پیش فرض نیز پروتکل I2C انتخاب شده است.

جامپرAD0 SEL

در صورت انتخاب پروتکل I2C  ،وضعیت جامپر AD0 SEL آدرس I2C سنسور ( 0x68=>0, ox69=>1) را مشخص می کند.

به صورت پیش فرض مقاومت 0R روی 0 قرار داشته و  آدرس  0x68  انتخاب شده است.

جامپرVDIO SEL

 با توجه به وضعیت مقاومت  0R این جامپر ، سطح منطق (Logic Level) ارتباط دیجیتال(I2C  یا SPI) سنسور از بین 1V8 و 3V3 انتخاب می شود.

به صورت پیش فرض سطح منطق (Logic Level) ارتباط دیجیتال(I2C  یا SPI) سنسور 3V3 انتخاب شده است.

جامپرVDD SEL

با توجه به وضعیت مقاومت  0R این جامپر ، ولتاژ اصلی تغذیه سنسور از بین 1V8 و 3V3 انتخاب میشود

به صورت پیش فرض ولتاژ اصلی تغذیه سنسور 3V3 انتخاب شده است.

تغذیه LED

با توجه به وضعیت جامپر VDD SEL و اعمال ولتاژ به ماژول توسط پین مربوطه، LED ماژول روشن می شود.

اتصال به پردازنده

اتصال I2C با GebraBit STM32F303

ابتدا اطمینان حاصل کنید که پروتکل I2C با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال I2C ماژول GebraBit IAM20680به ماژول میکروکنترلرGebraBit STM32F303 بعد از تعریف کردن SDA و SCL رو پین های PB9 و PB8 (برای راحتی کار در STMCUBEMX)مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول IAM20680 را به پین 3V3 خروجی ماژول میکروکنترلر متصل کنید.(سیم قرمز)
  • پین GND ماژول IAM20680 را به پین GND ماژول میکروکنترلر متصل کنید.(سیم سیاه)
  • پین SCL ماژول IAM20680 را به پین PB8 ماژول میکروکنترلر (SCL) متصل کنید.(سیم آبی)
  • پین SDA ماژول IAM20680 را به پین PB9 ماژول میکروکنترلر (SDA) متصل کنید.(سیم زرد)
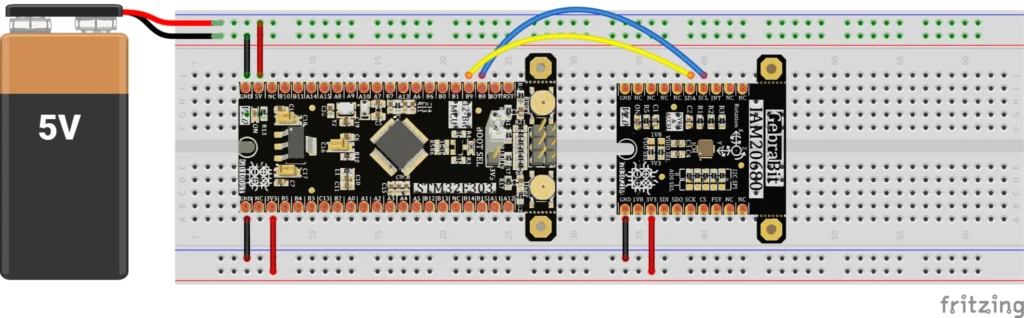
توجه: با توجه به اینکه پین PA14 ماژول میکروکنترلرGebraBit STM32F303 برای پروگرام کردن میکروکنترلر استفاده میشود،تنظیم I2C بر روی پین های PA14 و PA15 در این ورژن مقدور نمی باشد،لذا در اتصال I2C به ماژول میکروکنترلرGebraBit STM32F303 در این ورژن ، ماژول GebraBit IAM20680 نمی تواند به صورت Pin to Pin بر روی آن قرار گیرد.برای راحتی کار می توانید پروتکل SPI را با استفاده از جامپر های روی برد انتخاب کرده و سپس ماژول GebraBit IAM20680را به صورت Pin to Pin بر روی ماژول GebraBit STM32F303 قرار دهید.

اتصال SPI با GebraBit STM32F303

ابتدا اطمینان حاصل کنید که پروتکل SPI با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال SPI ماژول GebraBit IAM20680به ماژول میکروکنترلرGebraBit STM32F303 بعد از تعریف کردن SDI و SDO و SCK و CS رو پین های PB5 و PB4 و PB3 و PC13 (برای راحتی کار در STMCUBEMX) ماژول GebraBit IAM20680 را به صورت Pin to Pin به راحتی بر روی ماژول GebraBit STM32F303 قرار دهید.

اتصال SPI یا I2C با GebraBit ATMEGA32

با توجه به اینکه پایه های SPI و I2C میکروکنترلر ATMEGA32A بر اساس استاندارد GEBRABUS و مطابق با پایه های SPI و I2C سایر ماژول های GEBRABIT می باشد، می توان ماژول GebraBit IAM2068 را به صورت Pin to Pin بر روی ماژول GebraBit ATMEGA32A قرار داد و با تغییر وضعیت مقاومت های جامپر انتخاب پروتکل از طریق SPI یا I2C با ماژول GebraBit IAM2068 ارتباط برقرار کنید.

I2C Connection
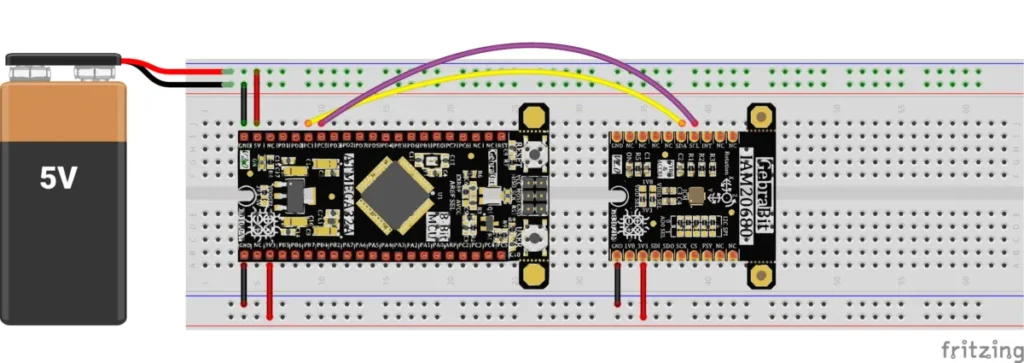
SPI Connection

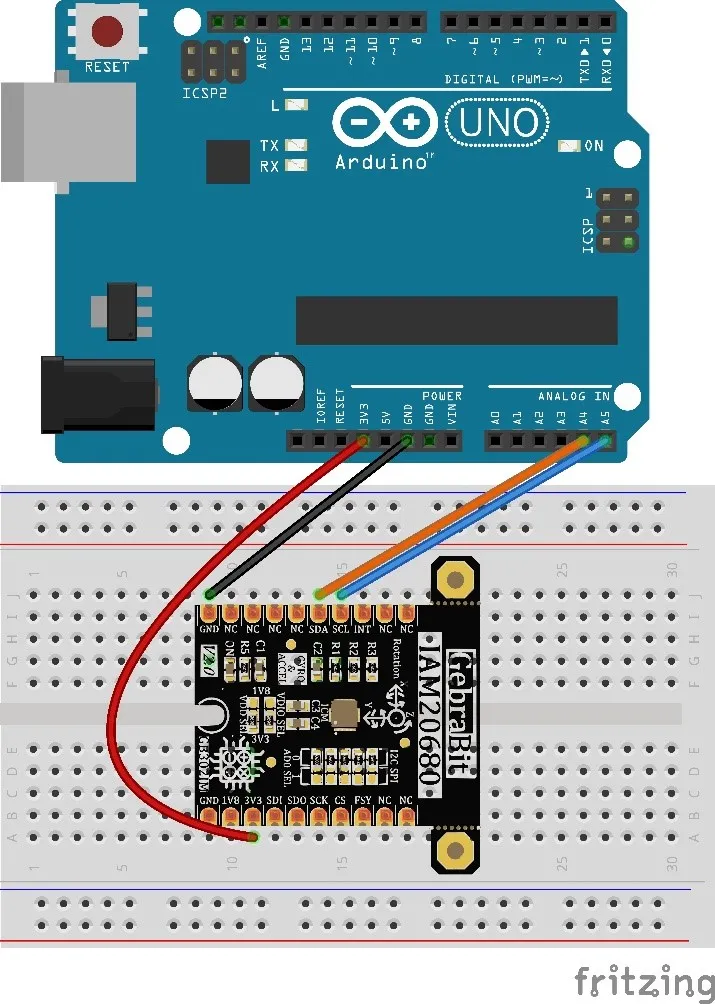
اتصال I2C با ARDUINO UNO

ابتدا اطمینان حاصل کنید که پروتکل I2C با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال I2C ماژول GebraBit IAM20680 به ARDUINO UNO مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول IAM20680 را به پین 3V3 خروجی برد ARDUINO UNO متصل کنید.(سیم قرمز)
  • پین GND ماژول IAM20680 را به پین GND برد ARDUINO UNO متصل کنید.(سیم سیاه)
  • پین SCL ماژول IAM20680 را به پین A5 برد ARDUINO UNO( (SCLمتصل کنید.(سیم آبی)
  • پین SDA ماژول IAM20680 را به پین A4 برد ARDUINO UNO( (SDAمتصل کنید.(سیم نارنجی)
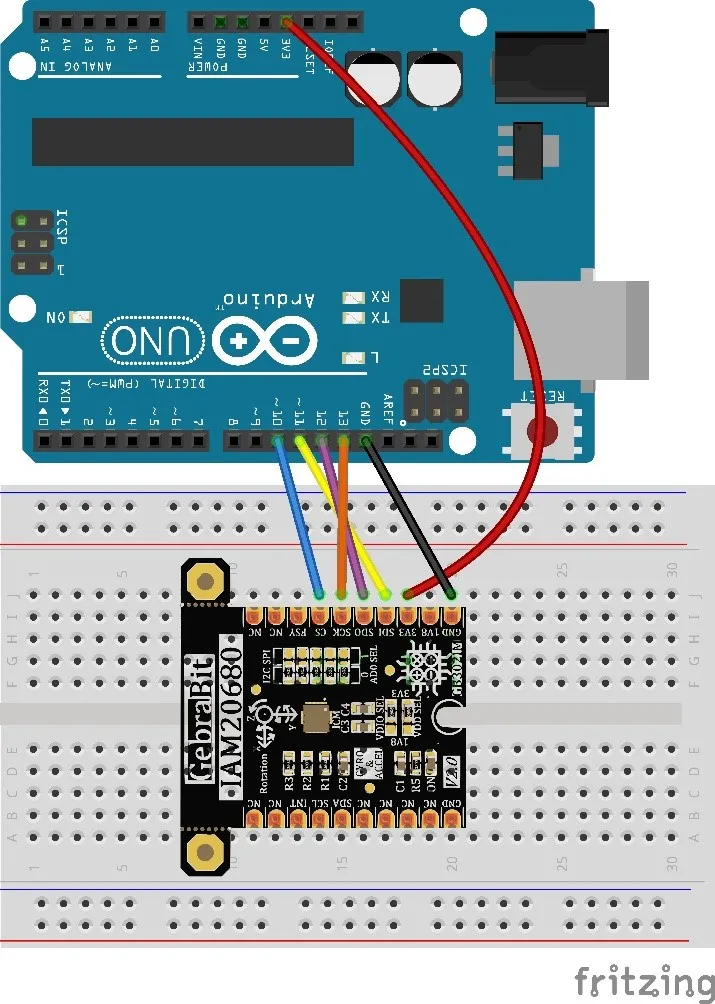
اتصال SPI با ARDUINO UNO

ابتدا اطمینان حاصل کنید که پروتکل SPI با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال SPI ماژول GebraBit IAM20680به ARDUINO UNO مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول IAM20680 را به پین 3V3 خروجی برد ARDUINO UNO متصل کنید.(سیم قرمز)
  • پین GND ماژول IAM20680را به پین GND برد ARDUINO UNO متصل کنید.(سیم سیاه)
  • پین SDI ماژول IAM20680 را به پین D11 برد ARDUINO UNOمتصل کنید.(سیم زرد)
  • پین SDO ماژول IAM20680 را به پین D12 برد ARDUINO UNOمتصل کنید.(سیم بنفش)
  • پین SCK ماژول IAM20680 را به پین D13 برد ARDUINO UNOمتصل کنید.(سیم نارنجی)
  • پین CS ماژول IAM20680 را به پین D10 برد ARDUINO UNOمتصل کنید.(سیم آبی)
نوع ماژول

ماژول ژیروسکوپ و شتاب‌سنج

تعداد محور

6

ولتاژ تغذیه

1V8, 3V3

نوع خروجی

I2C, SPI, Digital

جریان مصرفی

10 mA to 30 mA (Typ. 20 mA)

FSR ژیروسکوپ

±250, ±500, ±1000, ±2000(dps)

FSR شتاب سنج

±2, ±4, ±8, ±16(g)

رزولوشن ADC

16 Bit

ابعاد

Gebra small(36.29mm x 32.72mm)

حساسیت شتاب سنج

16384, 2048 (LSB/g), 4096, 8192

حساسیت ژیروسکوپ

131, 16.4 (LSB/dps), 32.8, 65.5

دمای کاری

-40 to +85 °C

No project found.

1. سنسور IAM‑20680 چیست و چه کاری انجام می‌دهد؟

سنسور IAM‑20680 یک دستگاه ۶ محوره (6‑Axis) ترکیبی از شتاب‌سنج (Accelerometer) و ژیروسکوپ (Gyroscope) است که برای کاربردهای خودرویی (Automotive) طراحی شده است. این سنسور با اندازه کوچک (۳×۳×۰.۷۵ mm) و بسته LGA باعث می‌شود بتوان در سیستم‌های محدود فضای نصب آن را بکار برد. وجود FIFO ۵۱۲ بایتی در IAM‑20680 امکان خوانش داده به صورت Burst را فراهم می‌کند، که باعث کاهش ترافیک رابط و کاهش مصرف انرژی می‌شود. این ترکیب باعث می‌شود IAM‑20680 برای کاربردهایی مثل ناوبری، تثبیت دوربین، یا تشخیص حرکت خودرو مناسب باشد.
🔗 Reference: IAM‑20680 Datasheet


2. دامنه کامل (full-scale) شتاب و چرخش در IAM‑20680 چیست؟

در سنسور IAM‑20680، محدوده شتاب‌سنج (Accelerometer) قابل تنظیم با انتخاب از بین ±2g، ±4g، ±8g و ±16g است. همچنین ژیروسکوپ (Gyroscope) این سنسور دارای دامنه قابل تنظیم ±250، ±500، ±1000 و ±2000 درجه بر ثانیه (dps) می‌باشد. این امکان باعث می‌شود که IAM‑20680 برای سنجش حرکت‌های آهسته و سریع، در کاربردهای متنوع مناسب شود و بتوان دقت و حساسیت را با توجه به نیاز طراحی پیکربندی کرد.
🔗 Reference: IAM‑20680 Product Page


3. ولتاژ تغذیه (VDD) مورد نیاز برای IAM‑20680 چقدر است؟

برای سنسور IAM‑20680، ولتاژ کاری (VDD) بین 1.71V تا 3.45V تعریف شده است. همچنین پین دیجیتال I/O آن (VDDIO) نیز می‌تواند در همین بازه تغذیه شود. این بازه ولتاژی پایین امکان طراحی در سیستم‌هایی با منبع تغذیه محدود یا باتری‌محور را فراهم می‌کند. توجه به پایداری منبع تغذیه در طراحی سخت‌افزاری IAM‑20680 ضروری است تا نویز و خطا کاهش یابد.
🔗 Reference: IAM‑20680 Datasheet


4. نرخ نمونه‌برداری (ODR) در IAM‑20680 چگونه است؟

سنسور IAM‑20680 این امکان را دارد که نرخ نمونه‌برداری (Output Data Rate) را بسته به مود کاری تنظیم کند. برای شتاب‌سنج، ODR می‌تواند بین حالت low‑power (تا چند صد هرتز) تا حالت فعال با ODR بالا (هزارها Hz) باشد. برای ژیروسکوپ، نیز نرخ بالایی قابل انتخاب است که برای برنامه‌های real‑time و کنترل حرکت سریع مناسب است. انتخاب ODR مناسب در IAM‑20680 تأثیر مهمی بر نویز، تأخیر (latency) و مصرف انرژی دارد.
🔗 Reference: IAM‑20680 Datasheet


5. رابط دیجیتال IAM‑20680 چیست؟ آیا I²C و SPI دارد؟

بله، IAM‑20680 از هر دو رابط دیجیتال I²C و SPI پشتیبانی می‌کند. بر اساس دیتاشیت، ارتباط I²C تا سرعت 400 kHz امکان‌پذیر است، و رابط SPI می‌تواند تا سرعت ۸ MHz کار کند. این قابلیت باعث می‌شود IAM‑20680 بتواند با انواع میکروکنترلرها و معماری‌های مختلف (در سیستم‌های کم‌مصرف یا با نیاز به نرخ داده بالا) به خوبی سازگار شود.

🔗 Reference: IAM‑20680 Datasheet


6. چگونه از FIFO داخلی IAM‑20680 استفاده کنیم؟

در IAM‑20680 یک FIFO به اندازه ۵۱۲ بایت وجود دارد که امکان ذخیره داده‌های شتاب‌سنج و ژیروسکوپ را دارد. با استفاده از این FIFO، می‌توان داده‌ها را به صورت بلوک‌های بزرگ خواند (burst read) و سپس میکروکنترلر را در حالت کم‌مصرف (low‑power) قرار داد. این روش باعث کاهش بار روی باس I²C یا SPI و در نتیجه کاهش مصرف انرژی سیستم می‌شود. همچنین استفاده از FIFO موجب ثبات بیشتر خوانش داده‌ها در برنامه‌های real‑time می‌گردد.
🔗 Reference: IAM‑20680 Product Page


7. آیا IAM‑20680 یک سنسور شتاب‌سنج (Accelerometer) و ژیروسکوپ (Gyroscope) ترکیبی است؟

بله، یکی از مزایای کلیدی IAM‑20680 این است که دو سنسور را در یک چیپ ترکیب می‌کند: یک شتاب‌سنج ۳ محوره (X, Y, Z) و یک ژیروسکوپ ۳ محوره. این ترکیب ۶ محوره (6‑Axis) باعث می‌شود طراحی سیستم آسان‌تر باشد، به‌جای استفاده از دو تراشه جداگانه، و همچنین زمان هماهنگ‌سازی حرکت بین شتاب‌سنج و ژیروسکوپ کاهش یابد. این ترکیب برای کاربردهایی مثل IMU در خودرو، ناوبری و سیستم‌های تشخیص حرکت بسیار مفید است.
🔗 Reference: IAM‑20680 Datasheet


8. چه میزان نویز (noise) در IAM‑20680 وجود دارد؟

نویز در IAM‑20680 برای ژیروسکوپ بسیار پایین است؛ در دامنه Full‑Scale پایین‌تر، نویز Rate Noise Spectral Density آن حدود 0.005 dps/√Hz است (مطابق دیتاشیت). همچنین، نویز شتاب‌سنج در حالت low-noise طبق مشخصات داده شده کم است. با تنظیم فیلترهای دیجیتال و استفاده از FIFO، می‌توان اثر نویز بر داده‌های خروجی IAM‑20680 را به حداقل رساند و به دقت بالاتری دست یافت.
🔗 Reference: IAM‑20680 Datasheet


9. چگونه IAM‑20680 را کالیبره کنیم؟

کالیبراسیون IAM‑20680 شامل حداقل تنظیم آفست (offset) برای شتاب‌سنج و ژیروسکوپ است. ابتدا سنسور را در موقعیت ثابت و بدون حرکت قرار می‌دهیم و مقادیر خروجی خام را ثبت می‌کنیم. سپس میانگین این مقادیر را محاسبه و به عنوان آفست اولیه در نرم‌افزار تنظیم می‌کنیم. برای دقت بیشتر، می‌توان کالیبراسیون دمایی (temperature calibration) را با خواندن سنسور دمای داخلی انجام داد تا drift حرارتی کاهش یابد. کالیبراسیون دوره‌ای (مثلاً بعد از گرم شدن سنسور) به حفظ دقت IAM‑20680 کمک زیادی می‌کند.
🔗 Reference: AN‑IVS‑0002A‑00 MEMS Motion Handling & Assembly Guide


10. آیا IAM‑20680 از Self‑Test پشتیبانی می‌کند؟

بله، IAM‑20680 دارای قابلیت Self-Test برای هر دو سنسور شتاب و ژیروسکوپ است. این ویژگی امکان تست سلامت داخلی MEMS را بدون تجهیزات خارجی فراهم می‌کند. با فعال کردن Self-Test در رجیستر مربوطه، سنسور یک تحریک داخلی ایجاد می‌کند و خروجی در مقایسه با حالت عادی سنجیده می‌شود تا خطاها یا خرابی‌ها تشخیص داده شوند. این روش مفید برای تولید، بررسی کیفیت نهایی و نگهداری است.
🔗 Reference: IAM‑20680 Datasheet


11. چگونه طراحی PCB مناسب برای IAM‑20680 باید باشد؟

برای طراحی PCB با سنسور IAM‑20680 لازم است نقاط زیر رعایت شوند: مسیرهای I²C یا SPI کوتاه باشند، زمین (GND) یک‌پارچه (solid ground plane) داشته باشد، و خازن‌های دی‌کاپ‌لینگ (مثل 0.1µF + 1µF) نزدیک پین VDD و VDDIO قرار گیرند. همچنین باید از فیلترهای EMI و فیلتر RC در خطوط سیگنال استفاده شود تا نویز محیطی تأثیر کمتری بر خوانش داده‌های IAM‑20680 داشته باشد. طراحی مناسب باعث پایداری بیشتر در خواندن شتاب و زاویه می‌شود.
🔗 Reference: AN‑000393 IMU PCB Design & MEMS Assembly Guidelines


12. IAM‑20680 در چه کاربردهای خودرویی استفاده می‌شود؟

سنسور IAM‑20680 به‌طور خاص برای بازار خودرویی طراحی شده است. از آن می‌توان در سیستم‌های ناوبری بدون GPS (dead‑reckoning)، تراز نور چراغ‌ها (headlight leveling)، و تشخیص لرزش در قسمت بار استفاده کرد. به لطف مقاومت بالا به شوک (shock) و قابلیت FIFO، IAM‑20680 برای محیط‌های پرلرزش خودرو مناسب است. همچنین، طراحی با مصرف پایین آن برای کاربردهای ۱۲ ولت خودرو بهینه است.
🔗 Reference: IAM‑20680 Product Page


13. تفاوت بین IAM‑20680 و نسخه HT آن چیست؟

نسخه IAM‑20680HT دارای ویژگی‌هایی مانند FIFO بزرگ‌تر و طراحی بهینه برای دماهای شدیدتر است. در بسیاری از طراحی‌های جدید، TDK توصیه می‌کند از نسخه HT برای دوام بالاتر در کاربردهای خودرویی استفاده شود. اگر سیستم شما در محیط‌هایی با دمای بالا یا شرایط سخت‌تر کار می‌کند، انتخاب IAM‑20680HT می‌تواند مزیت پایداری طولانی‌مدت را ارائه دهد.
🔗 Reference: IAM‑20680HT Datasheet


14. چگونه Wake-on-Motion در IAM‑20680 فعال می‌شود؟

سنسور IAM‑20680 از ویژگی Wake-on‑Motion پشتیبانی می‌کند که به MPU یا MCU اجازه می‌دهد در حالت خواب (Sleep) باقی بماند تا حرکت واقعی تشخیص داده شود. زمانی که شتاب از آستانه تعیین شده عبور کند، اینتراپت فعال می‌شود. این قابلیت در طراحی‌های کم‌مصرف و سیستم‌های خودرو که فقط در زمان‌های حرکت باید فعال شوند، بسیار مفید است. آستانه و فیلترهای مرتبط با Wake-on-Motion را می‌توان در رجیسترهای ویژه IAM‑20680 تنظیم کرد.
🔗 Reference: AN‑000409 IAM-20680 Wake-on-Motion User Guide (TDK InvenSense)


15. چگونه خطای drift در IAM‑20680 کاهش یابد؟

برای کاهش drift در IAM‑20680، می‌توان از ترکیب کالیبراسیون offset دوره‌ای، استفاده از فیلتر دیجیتال (DLPF)، و اجرای الگوریتم‌های sensor fusion (مثل Kalman) بهره برد. همچنین خواندن دمای داخلی سنسور و جبران تغییرات دما (temperature compensation) تأثیر زیادی در کاهش drift دارد. با طراحی مناسب سخت‌افزاری (PCB) و منبع تغذیه پایدار نیز می‌توان پایداری بلندمدت داده‌های IAM‑20680 را تضمین کرد.
🔗 Reference: IAM‑20680 Datasheet


16. چه مشکلات رایجی ممکن است با IAM‑20680 در ارتباط I²C رخ دهد؟

برخی مشکلات رایج هنگام استفاده از IAM‑20680 روی رابط I²C عبارت‌اند از: مقاومت pull-up ناکافی روی SDA/SCL، آدرس اشتباه I²C در پیکربندی رجیستر، نویز روی خطوط داده یا clock، و تأخیر (timing) نادرست بین انتقال‌ها. همچنین اگر FIFO پر شود و خوانش به‌موقع انجام نشود، داده ممکن است از بین برود یا overflow شود. طراحی صحیح باس و debouncing روی خطوط I²C در IAM‑20680 برای پایداری ضروری است.
🔗 Reference: IAM‑20680 Datasheet


17. چه مشکلاتی ممکن است در ارتباط SPI با IAM‑20680 پیش آید؟

در حالت SPI، خطاهای رایج برای IAM‑20680 شامل تنظیم نادرست CPOL/CPHA، مصرف زیاد جریان زمانی که سرعت clock خیلی بالاست، مشکلات chip select (CS) مانند مدت فعال بودن CS یا تاخیر پس از CS، و نویز روی خطوط SPI است. اگر سرعت SPI خیلی بالا تنظیم شود (بیش از ۸ MHz)، ممکن است خطا در خواندن یا نوشتن رجیسترها رخ دهد. همچنین طراحی مسیر سیگنال کوتاه روی PCB و محافظت EMI برای SPI در IAM‑20680 توصیه می‌شود.
🔗 Reference: IAM‑20680 Datasheet


18. چگونه داده‌های شتاب و زاویه IAM‑20680 را با هم ترکیب کنیم؟

برای ترکیب داده‌های شتاب‌سنج و ژیروسکوپ از IAM‑20680، می‌توان از الگوریتم‌های sensor fusion مانند complementary filter یا Kalman filter استفاده کرد. ترکیب این داده‌ها کمک می‌کند کنترلر حرکت (مثلاً در خودرو یا ربات) بتواند orientation و حرکت را با دقت بالاتری محاسبه کند. با تنظیم پارامترهای فیلتر بر اساس نویز و drift IAM‑20680، می‌توان تعادلی بین سرعت پاسخ و پایداری سیگنال برقرار کرد.
🔗 Reference: IAM‑20680 Datasheet


19. چگونه Self-Test و تشخیص سلامت IAM‑20680 را در سیستم تولید استفاده کنیم؟

در خط تولید یا در مرحله QC، می‌توان از Self-Test داخلی IAM‑20680 برای اعتبارسنجی سلامت سنسور استفاده کرد. با فراخوانی Self-Test، سنسور یک تحریک داخلی فراهم می‌کند و خروجی را در حالت تست مقایسه می‌کنیم. اگر نتایج خارج از بازه مشخص در دیتاشیت قرار بگیرند، سنسور ممکن است مشکل داشته باشد. این روش به خصوص در مرحله مونتاژ PCB بسیار مفید است، زیرا امکان بررسی آسیب‌های مکانیکی MEMS را فراهم می‌کند.
🔗 Reference: IAM‑20680 Datasheet


20. آیا IAM‑20680 مقاوم به شوک مکانیکی است؟

بله، IAM‑20680 طراحی شده است تا مقاومت بالایی در برابر ضربه (shock) داشته باشد. طبق دیتاشیت، این سنسور می‌تواند تا 10,000g شوک را تحمل کند. چنین مقاومت بالایی آن را برای کاربردهای صنعتی، خودرویی و محیط‌های پر لرزش بسیار مناسب می‌کند. با این حال، در طراحی PCB باید مکان نصب سنسور طوری باشد که تنش مکانیکی ناشی از لرزش خیلی شدید، به حداقل برسد.
🔗 Reference: IAM‑20680 Datasheet


21. چگونه مصرف انرژی IAM‑20680 را بهینه کنیم؟

برای بهینه‌سازی مصرف انرژی در IAM‑20680، می‌توان از حالت‌های متعدد کم‌مصرف (low‑power) سنسور استفاده کرد؛ مانند استفاده از FIFO برای burst read و سپس ورود به Sleep Mode. تنظیم averaging، کاهش sample rate، و استفاده از Wake-on-Motion نیز به کاهش مصرف انرژی کمک می‌کند. طراحی نرم‌افزاری که خواندن داده‌ها را به صورت دوره‌ای انجام دهد، می‌تواند عمر باتری را در سیستم‌های خودرو یا باتری‌محور به طرز چشم‌گیری افزایش دهد.
🔗 Reference: IAM‑20680 Datasheet


22. آیا IAM‑20680 دمای داخلی را اندازه‌گیری می‌کند؟

بله، سنسور IAM‑20680 دارای یک سنسور دمای داخلی (embedded temperature sensor) است. با خواندن مقدار دما، می‌توان تغییرات دمایی را نظارت و برای Temperature Compensation استفاده کرد تا خطاهای دمایی در شتاب و گردش کاهش یابند. این ویژگی به ویژه برای کاربردهای حساس به دما، مانند خودرو در محیط‌های سرد یا گرم، بسیار مفید است.
🔗 Reference: IAM‑20680 Datasheet


23. چگونه خطای cross-axis (محور متقاطع) در IAM‑20680 را تصحیح کنیم؟

خطای cross‑axis زمانی رخ می‌دهد که شتاب یا چرخش در یک محور باعث پاسخ در محور دیگر شود. برای کاهش این خطا در IAM‑20680، می‌توان از کالیبراسیون محوری (axis alignment calibration) استفاده کرد: سنسور را در جهات مختلف بچرخانید، داده‌های خام را ثبت کنید و یک ماتریس تبدیل (transformation matrix) محاسبه کنید. این ماتریس را سپس در نرم‌افزار اعمال کرده و خروجی را اصلاح کنید. همچنین فیلتر دیجیتال و sensor fusion می‌تواند cross-axis error را کاهش دهد.
🔗 Reference: IAM‑20680 Datasheet


24. چگونه خطای دمایی (Temperature Drift) در IAM‑20680 را مدیریت کنیم؟

برای مدیریت دمایی در IAM‑20680، باید کالیبراسیون در چند دمای مختلف (مانند دمای پایین، متوسط و بالا) انجام شود و نگاشت (map) تغییر آفست نسبت به دما را محاسبه کرد. داده‌های دمایی سنسور را در طول زمان ذخیره کنید و از این داده‌ها برای جبران رفتار دمایی استفاده نمایید. همچنین فعال کردن فیلتر دیجیتال (DLPF) و averaging در IAM‑20680 می‌تواند نوسانات نامطلوب را کاهش دهد.
🔗 Reference: IAM‑20680 Datasheet


25. چگونه می‌توان از IAM‑20680 در طراحی سیستم ناوبری (Dead‑Reckoning) استفاده کرد؟

در سیستم ناوبری (dead‑reckoning) خودرو یا دستگاه متحرک، داده‌های IAM‑20680 (شتاب + ژیروسکوپ) را می‌توان برای تخمین حرکت بین نقاط استفاده کرد. با دریافت شتاب و سرعت زاویه‌ای، می‌توان موقعیت نسبی را محاسبه نمود. پایدارسازی داده‌ها با استفاده از filter و کالیبراسیون منظم IAM‑20680 باعث افزایش دقت ناوبری بدون وابستگی به GPS می‌شود.
🔗 Reference: IAM‑20680 Datasheet


26. IAM‑20680 چگونه به تثبیت دوربین در خودرو کمک می‌کند؟

برای تثبیت دوربین خودرو (به‌عنوان مثال برای دوربین عقب یا نمای ۳۶۰ درجه)، داده‌های چرخش (gyro) و شتاب (accelerometer) سنسور IAM‑20680 می‌تواند برای محاسبه لرزش و Shake استفاده شود. با تحلیل لحظه‌ای این داده‌ها و اعمال تصحیح نرم‌افزاری، حرکت دوربین جبران شده و تصویر پایدارتری ارائه می‌شود. قابلیت FIFO و نرخ نمونه‌برداری بالا در IAM‑20680 به این امکان کمک می‌کند که داده‌ها به شکل دقیق و با تأخیر کم جمع‌آوری شوند.
🔗 Reference: IAM‑20680 Datasheet


27. در طراحی برد توسعه با IAM‑20680 چه نکاتی باید در نظر گرفت؟

زمان استفاده از کیت توسعه DK-20680A یا برد ارزیابی، باید منبع تغذیه پایدار را تضمین کرد، زمین (GND) را به درستی طراحی نمود، و خطوط I²C/SPI را بهینه کرد. در طراحی توسعه، پیشنهاد می‌شود ابتدا از نمونه‌برد ارزیابی (Evaluation Board) استفاده شود تا فهم دقیق از رفتار IAM‑20680 در شرایط کاری بدست آید. پس از آن می‌توان به طراحی PCB نهایی با نکات کالیبراسیون و filtering توجه کرد.

🔗 Reference: DK‑20680A Development Kit


28. چگونه اشکال (fault) در IAM‑20680 را عیب‌یابی کنیم؟

برای عیب‌یابی IAM‑20680، ابتدا ولتاژ تغذیه، اتصال I²C/SPI، و Reset سنسور را بررسی کنید. سپس مقادیر رجیستر WHO_AM_I را برای تأیید شناسایی درست سنسور بخوانید. بعد از آن، Self-Test داخلی را اجرا کرده و مقایسه مقدار خروجی را با مقادیر مرجع بررسی کنید. اگر داده‌ها بسیار ناپایدار هستند، ممکن است لازم باشد کالیبراسیون مجدد یا بررسی دمای کاری و منبع تغذیه انجام شود.
🔗 Reference: IAM‑20680 Datasheet


29. چگونه داده‌های IAM‑20680 را برای نمونه‌برداری بلندمدت (logging) ذخیره کنیم؟

برای ذخیره‌سازی داده‌های IAM‑20680 در برنامه logging بلندمدت، می‌توانید از FIFO داخلی برای جمع‌آوری دسته‌ای از نمونه‌ها و سپس خوانش آن‌ها با burst read استفاده کنید. با فعال کردن interrupt یا وقفه برای هشدار پر شدن FIFO، می‌توان MCU را به موقع داده‌ها را خواند. سپس داده‌ها را در Flash یا حافظه خارجی ذخیره کنید. این روش باعث مدیریت مصرف انرژی و جلوگیری از از دست رفتن داده می‌شود.
🔗 Reference: IAM‑20680 Datasheet


30. آیا IAM‑20680 قابلیت تنظیم فیلتر دیجیتال دارد؟

بله، سنسور IAM‑20680 دارای فیلتر دیجیتال قابل برنامه‌ریزی (DLPF) برای ژیروسکوپ، شتاب‌سنج و سنسور دما است. با پیکربندی مناسب فیلتر، می‌توان نویز را کاهش داد در حالی که تأخیر (latency) را نیز در محدوده قابل قبول نگه داشت. انتخاب فیلتر مناسب در IAM‑20680 بر اساس کاربرد (کنترل حرکت، ناوبری، تثبیت) مهم است.
🔗 Reference: IAM‑20680 Datasheet


31. چگونه Self-Test IAM‑20680 را در فیلد (محیط عملیاتی) اجرا کنیم؟

در محیط تولید یا سرویس، می‌توان با فعال کردن بیت Self-Test در رجیستر IAM‑20680، تحریک داخلی را فعال نمود و تغییرات در محورها را مقایسه کرد. اگر خروجی در حالت تست با خروجی عادی تفاوت قابل‌پذیری نداشته باشد، ممکن است سنسور آسیب دیده باشد یا کالیبراسیون آن اشتباه باشد. اجرای این تست به‌طور دوره‌ای می‌تواند یک روش نظارتی موثر برای اطمینان از عملکرد صحیح IAM‑20680 باشد.
🔗 Reference: IAM‑20680 Datasheet


32. چه چالش‌هایی در نصب مکانیکی IAM‑20680 وجود دارد؟

مونتاژ مکانیکی IAM‑20680 باید با دقت انجام شود چون ساختار MEMS حساس است. تنش لحیم‌کاری، شوک مکانیکی و لرزش می‌تواند بر دقت سنسور تأثیر منفی بگذارد. توصیه می‌شود از راهنمای مونتاژ MEMS (AN‑IVS‑0002A‑00) استفاده شود تا طراحی و قرارگیری صحیح سنسور روی PCB تضمین شود. همچنین استفاده از چسب سیلیکون یا تثبیت مکانیکی مناسب می‌تواند از تحرک ناخواسته سنسور جلوگیری کند.
🔗 Reference: AN‑IVS‑0002A‑00 MEMS Motion Handling & Assembly Guide


33. چگونه IAM‑20680 را در یک سیستم کنترل پایداری (stability control) خودرو به کار ببریم؟

در سیستم‌های پایداری خودرو (مثل ESC یا سیستم کنترل تعلیق)، داده‌های چرخش و شتاب از IAM‑20680 می‌توانند به عنوان ورودی برای الگوریتم کنترل استفاده شوند. با نمونه‌برداری سریع و تحلیل لحظه‌ای داده‌ها، سیستم کنترل می‌تواند انحراف محور خودرو را تشخیص داده و واکنش مناسبی برای کاهش لرزش یا کنترل چرخش ارائه دهد. همچنین، به دلیل FIFO و قابلیت خوانش سریع در IAM‑20680، می‌توان تأخیر سیستم را کاهش داد که برای کنترل real‑time مهم است.
🔗 Reference: IAM‑20680 Datasheet


34. آیا درایور نرم‌افزاری رسمی برای IAM‑20680 وجود دارد؟

در صفحه محصول IAM‑20680، در بخش «Solutions / Software» گزینه‌های SmartMotion Installer و MotionLink برای توسعه موجود است که امکان دانلود درایور و ابزارهای نرم‌افزاری را فراهم می‌کند. این ابزارها به شما امکان می‌دهند تا کالیبراسیون، خوانش از FIFO، و پیکربندی فیلترهای دیجیتال IAM‑20680 را به طور ساده مدیریت کنید. استفاده از این ابزارها باعث می‌شود توسعه سریع‌تر و کاهش خطا در طراحی نهایی حاصل شود.
🔗 Reference: IAM‑20680 Product Page


35. منابع رسمی IAM‑20680 را چگونه می‌توان دانلود کرد؟

تمام مستندات رسمی مانند Datasheet، Application Note (PCB Design، Self‑Test، Wake‑on‑Motion) و راهنمای برد ارزیابی برای IAM‑20680 در وب‌سایت TDK / InvenSense در دسترس هستند. کافی است به صفحه محصول IAM‑20680 مراجعه کرده و بخش «Documentation & Resources» را باز کنید تا فایل‌های PDF را دانلود نمایید.
🔗 Reference: IAM‑20680 Product Page

36. سنسورهای مشابه و معروف با سنسور IAM‑20680 کدامند و چه تفاوت‌هایی با آن دارند؟

ماژول GEBRABIT-IAM20680 با بهره‌گیری از سنسور دقیق و کم‌نویز IAM20680، در مقایسه با ماژول‌های مشابه مانند MPU6050، MPU9250، LSM6DS3 و ICM20608، عملکرد دقیق‌تر و پایدارتری ارائه می‌دهد. این ماژول دارای مصرف انرژی بسیار پایین، نرخ دریفت ژیروسکوپ حداقلی و پاسخ‌دهی سریع است. در حالی‌که برخی رقبا مانند MPU9250 دارای مغناطیس‌سنج داخلی هستند، اما GEBRABIT-IAM20680 با تمرکز بر دقت داده‌های حرکتی و پایداری حرارتی، انتخابی حرفه‌ای برای کاربردهای حساس محسوب می‌شود. همچنین پشتیبانی از رابط‌های I2C و SPI و طراحی سخت‌افزاری استاندارد، آن را برای توسعه سریع و بدون دردسر مناسب می‌سازد.

 جدول مقایسه IAM‑20680 با MPU9250 و LSM6DS3 و ICM20602

پارامترIAM‑20680MPU9250LSM6DS3ICM20602
محدوده اندازه‌گیری ژیروسکوپ (FSR)±250 / ±500 / ±1000 / ±2000 dps±250 / ±500 / ±1000 / ±2000±125 / ±250 / ±500 / ±1000 / ±2000 dps±250 / ±500 / ±1000 / ±2000 dps
محدوده اندازه‌گیری شتاب‌سنج±2g / ±4g / ±8g / ±16g±2g / ±4g / ±8g / ±16g  ±2g / ±4g / ±8g / ±16g±2g / ±4g / ±8g / ±16g
نویز ژیروسکوپ (Noise Spectral Density)~0.008 dps/√Hz (در مدل پایه)(اطلاعی دقیق عمومی کم) — نویز معمول سنسورهای مشابه مشابه ~0.01 dps/√Hz در منابع عمومی(اطلاعی دقیق عمومی کم در دیتاشیت)Gyro noise ~4 mdps/√Hz = 0.004 dps/√Hz
پهنای باند ژیروسکوپ / فیلتر دیجیتالقابل تنظیم با فیلتر دیجیتال داخلیدارای فیلتر دیجیتال قابل تنظیم و رابط SPI/I2Cدارای فیلتر پایین‌گذر قابل تنظیم برای ژیروسکوپ و شتاب‌سنجمجهز به فیلتر دیجیتال و تنظیمات قابل برنامه‌ریزی
حساسیت محور متقاطع (Cross‑Axis Sensitivity)مشخص نشده استدر منابع عمومی مقدار «حداقل cross‑sensitivity» ذکر شده استمشخص نشده استمشخص نشده است

To obtain accurate information on the operating values and maximum allowable limits of ICs, users must refer to the official datasheet of those components

If any of the techincal documents are missing or wrong please let us know

Help the Gebra team improve the quality by your comments and ratings

Your email address will not be published. Required fields are marked *

توجه!

محصولات ما صرفاً برای اهداف تحقیقاتی و توسعه طراحی شده‌اند. جبرابیت صراحتاً اعلام می‌کند که در صورت استفاده کاربران از این محصولات در کاربردهای حساس و دقیق از جمله امور مالی یا مواردی که به جان و مال انسان آسیب می‌زنند، هیچ‌گونه مسئولیتی را نمی‌پذیرد.

برای اطلاع دقیق از مقادیر کاری و حداکثر مقادیر مجاز آی‌سی‌ها (IC)، کاربران باید حتماً به دیتاشیت اصلی و رسمی آن قطعات مراجعه کنند.

Shopping Cart
Scroll to Top