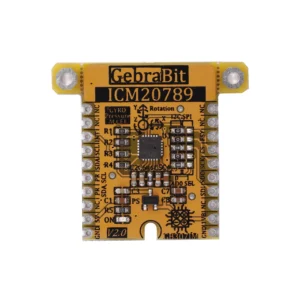
ماژول GEBRABIT-ICM20649

18.130.000 ریال

ماژول GEBRABIT-ICM20649، یک سنسور حرکت 6 محوره با 3 محور شتاب‌سنج و 3 محور ژیروسکوپ است که دقت بالا و مصرف انرژی پایین را برای کاربردهای صنعتی و رباتیک فراهم می‌کند. این ماژول مناسب سیستم‌های کنترل حرکت و اینترنت اشیا (IoT) بوده و با طراحی جمع‌وجور، عملکرد پایدار و اتصال آسان، گزینه‌ای ایده‌آل برای پروژه‌های پیشرفته است.

Availability: In stock

SKU: ICM20649 Categories: , , , , , , , , Tags: , , , , , , , , , , , , , , , , , , , , , , , , , ,
نوع ماژول

ماژول ژیروسکوپ و شتاب‌سنج

تعداد محور

6

ولتاژ تغذیه

1V8, 3V3

نوع خروجی

I2C, SPI, Digital

شتاب‌سنج FSR

±4, ±8, ±16, ±30(g)

ژیروسکوپFSR

±500, ±1000, ±2000, ±4000(dps)

رزولوشن ADC

16 Bit

جریان مصرفی

10 mA to 30 mA (Typ. 20 mA)

حساسیت شتاب‌سنج

1024 (LSB/g), 2048, 4096, 8192

حساسیت ژیروسکوپ

16.4, 32.8, 65.5, 8.2 (LSB/dps)

ابعاد

Gebra small(36.29mm x 32.72mm)

دمای کاری

-40 to +85 °C

توجه!

ماژول‌های جبرابیت، پیش از ورود به فروش، با قطعات اصلی و تحت فرایندهای تست عملکرد و پایداری بررسی می‌شوند. این موضوع باعث می‌شود محصول نهایی از نظر کیفیت، دقت و دوام در سطح استانداردهای مهندسی قرار گیرد.
در بازار ممکن است محصولات مشابه با قیمت پایین‌تر دیده شوند، اما بسیاری از آن‌ها بدون کنترل کیفیت و با قطعات غیرمعتبر عرضه می‌شوند که در پروژه‌های حساس موجب خطا، ناپایداری یا آسیب به سیستم می‌شود.
هدف ما ارائه محصولی است که نه‌تنها به‌درستی کار کند، بلکه در بلندمدت اعتماد و کارایی واقعی به همراه داشته باشد. این کیفیت، نتیجه استفاده از قطعات اصل و انجام تست‌های دقیق پیش از ارسال است.

سنسورهای موشن ترکینگ

Motion Tracking شامل ردیابی حرکت اجسام و انتقال داده های اندازه گیری شده توسط سنسور به برنامه برای پردازش بیشتر می باشد. Motion Tracking به منظور حرکت یک جسم در مسیر الگوی ذخیره شده استفاده می شود. Motion Tracking دارای طیف گسترده ای از کاربردها از قبیل نظامی، سرگرمی، ورزشی، برنامه های کاربردی پزشکی، اعتبارسنجی بینایی کامپیوتر و رباتیک است. علاوه بر این در ساخت فیلم و بازی های ویدیویی نیز مورد استفاده قرار می‌گیرد.

ژیروسکوپ

ژیروسکوپ سرعت زاویه ای را با استفاده از اثر کوریولیس (Coriolis Effect) اندازه گیری می کند. هنگامی که یک جرم در یک جهت خاص با سرعت خاصی حرکت می کند و  یک نرخ زاویه ای خارجی مطابق با فلش سبز رنگ زیر اعمال  شود، نیرویی مانند فلش قرمز آبی نشان داده شده ، باعث جابجایی عمودی جرم می شود. بنابراین مشابه شتاب سنج، این جابجایی باعث تغییر در ظرفیت خازنی که مرتبط با نرخ زاویه ای خاصی هست، می شود.

ساختار میکرو ژیروسکوپ چیزی شبیه به این است. جرمی که دائماً در حال حرکت یا نوسان است و هنگامی که نرخ زاویه ای خارجی اعمال می شود، بخش انعطاف پذیری از جرم حرکت کرده و جابجایی عمودی انجام می شود.

شتاب‌سنج

شتاب سنج وسیله ای است که ارتعاش یا شتاب حرکت سازه را اندازه گیری می کند. نیروی ناشی از ارتعاش یا تغییر در حرکت (شتاب) باعث می شود که جرم ماده پیزوالکتریک را “فشرده” کند که بار الکتریکی متناسب با نیروی وارد شده بر آن تولید می کند. از آنجایی که بار با نیرو متناسب است و جرم آن ثابت است، پس بار نیز با شتاب متناسب است. این حسگرها به روش‌های مختلفی از ایستگاه‌های فضایی گرفته تا دستگاه‌های دستی مورد استفاده قرار می‌گیرند، و این احتمال وجود دارد که شما قبلاً دستگاهی با شتاب‌سنج در آن داشته باشید. به عنوان مثال، تقریباً همه تلفن های هوشمند امروزی دارای شتاب سنج هستند. آنها به تلفن کمک می کنند تا بداند آیا در هر جهتی تحت شتاب قرار می گیرد یا خیر، و دلیل روشن شدن صفحه نمایش تلفن شما با چرخاندن آن است. در یک محیط صنعتی، شتاب‌سنج‌ها به مهندسان کمک می‌کنند تا پایداری دستگاه‌ها را درک کنند و آنها را قادر می‌سازند تا هرگونه نیرو/ارتعاش ناخواسته را نظارت کنند.

یک شتاب سنج با استفاده از یک حسگر الکترومکانیکی کار می کند که برای اندازه گیری شتاب استاتیک یا دینامیکی طراحی شده است. شتاب ایستا نیروی ثابتی است که بر جسم وارد می شود، مانند گرانش یا اصطکاک. این نیروها تا حد زیادی قابل پیش بینی و یکنواخت هستند. به عنوان مثال، شتاب ناشی از گرانش در 9.8 متر بر ثانیه ثابت است و نیروی گرانش تقریباً در هر نقطه از زمین یکسان است.

اصل کلی شتاب سنج ها این است که آنها می توانند شتاب را تشخیص داده و آن را به مقادیر قابل اندازه گیری مانند سیگنال های الکتریکی تبدیل کنند.

مروری بر ICM20649

ICM20649 اولین سنسور ردیابی حرکت 6 محوره با برد وسیع در جهان است که یک ژیروسکوپ 3 محوره و شتاب سنج 3 محوره را با یک ADC 16 بیتی روی تراشه ایی در پکیج 24 پین QFN سایز small 3×3×0.9mm) ) ادغام می کند.

ژیروسکوپ سه محوره‌ی موجود در این سنسور، دارای FSR قابل برنامه‌ریزی 500dps± ،  100dps ± ، 2000 dps ± و 4000dps±  میباشد، همچنین شتاب سنج موجود در این سنسور نیز یک شتاب سنج سه محوره است که دارای FSR قابل برنامه ریزی 4g± ، 8g ± ، 16g± و 30g± میباشد.

از دیگر ویژگی‌های این سنسور میتوان به وجود بافر FIFO 512_byte اشاره کرد که پردازنده را قادر میسازد تا داده ها را پشت سرهم بخواند.

برای ارتباط با این سنسور میتوان هم از پروتکل SPI و هم از پروتکل I2C بهره برد. همچنین میتوان از این سنسور در کاربردهای ورزشی و برای ساخت سنسورهای پوشیدنی استفاده کرد.

مشخصات فنی

کاربردها

  • Number of Axis: 6-Axis
  • Output type: Digital-I2C or SPI
  • Accelerometer FSR: ±4, ±8, ±16, ±30(g)
  • Accelerometer sensitivity SF : 1024 (LSB/g), 2048, 4096, 8192
  • Gyroscope FSR: ±500, ±1000, ±2000, ±4000(dps)
  • Gyroscope sensitivity SF : 16.4, 32.8, 65.5, 8.2 (LSB/dps)
  • Acc. & Gyro ADC: 16 Bit
  • Sports
  • Wearable Sensors
  • High Impact Applications

ماژول GebraBit ICM20649

بعد از توضیحات ذکر شده در بالا متوجه شده اید که سنسور ICM20649 با توجه به پکیج QFN و عدم دستسرسی به پین های سنسور،کاربر برای توسعه سخت افزاری و البته توسعه نرم افزاری سنسور،نیاز به یک مدار راه انداز و درایور دارد.GebraBit برای راحتی کاربران این امر را با پیاده سازی مدار سنسور ICM20649 و ارایه دسترسی به پین های سیگنال های ارتباطی و تغذیه ، با فابلیت انتخاب پروتکل ارتباطی I2C یا SPI و ولتاژ کاری و سطح لاجیک پروتکل های ارتباطی ، محق ساخته است.

 کافیست ماژول GebraBit ICM20649 را در BreadBoard قرار داده سپس با اعمال ولتاژ مورد نیاز و انتخاب پروتکل ارتباطی I2C یا SPI ، ماژول  GebraBit ICM20649 را با هریک از برد های اردوینو، رزبری پای ، دیسکاوری و مخصوصا ماژول GebraBit STM32F303 یا GebraBit ATMEGA32  که پیشنهاد ما استفاده از ماژول های توسعه میکروکنترلری GebraBit هست،راه اندازی و دیتا را دریافت کنید.

دلیل پیشنهاد ما در راه اندازی ماژول GebraBit ICM20649 با ماژول های توسعه میکروکنترلری GebraBit مانند GebraBit STM32F303 یا GebraBit ATMEGA32  ،وجود رگولاتور داخلی 3V3 در آنها و  سازگاری ترتیب پین های همه ماژول های GebraBit  با هم بوده(استاندارد GEBRABUS) که فقط کافیست ماژول  GebraBit ICM20649 را مانند تصویر بالا در سوکت مربوطه قرار داده و بدون نیاز به سیم کشی ،ماژول سنسور مورد نظر را توسعه دهید.

ویژگی‌های ماژولGebraBit ICM20649 ​

  • User-selectable module power supply voltage between 1V8 and 3V3
  • User-selectable module I/O logic voltage between 1V8 and 3V3
  • User-selectable interface protocol (I2C or SPI)
  • User-selectable I2C address (AD0)
  • Auxiliary I2C interface
  • Access to all data pins of the sensor
  • On Board, ON/OFF LED indicator
  • Pin Compatible with GEBRABUS
  • It can be used as a daughter board of GebraBit MCU Modules
  • Featuring Castellated pad (Assembled as SMD Part)
  • Separatable screw parts to reduce the size of the board
  • Package:GebraBit small (36.29mm x 32.72mm)

معرفی بخش های ماژول

سنسور ICM20649

ای سی اصلی این ماژول بوده که در مرکز ماژول قرار گرفته و مدار ان طراحی شده است.

جامپرهای انتخاب پروتکل ارتباطی

در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت چپ باشد،پروتکل I2C اتنخاب شده است.

در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت راست باشد،پروتکل SPI اتنخاب شده است.

به صورت پیش فرض نیز پروتکل I2C انتخاب شده است.

جامپرAD0 SEL

در صورت انتخاب پروتکل I2C  ،وضعیت جامپر AD0 SEL آدرس I2C سنسور  ( 0x68 0 => یا  0x69 1 =>) را مشخص می کند.

به صورت پیش فرض مقاومت 0R روی 0 قرار داشته و  آدرس  0x68  انتخاب شده است.

جامپرVDIO SEL

 با توجه به وضعیت مقاومت  0R این جامپر ، سطح منطق (Logic Level) ارتباط دیجیتال(I2C  یا SPI) سنسور از بین 1V8 و 3V3 انتخاب می شود.

به صورت پیش فرض سطح منطق (Logic Level) ارتباط دیجیتال(I2C  یا SPI) سنسور 3V3 انتخاب شده است.

جامپرVDD SEL

با توجه به وضعیت مقاومت  0R این جامپر ، ولتاژ اصلی تغذیه سنسور از بین 1V8 و 3V3 انتخاب میشود

به صورت پیش فرض ولتاژ اصلی تغذیه سنسور 3V3 انتخاب شده است.

تغذیه LED

با توجه به وضعیت جامپر VDD SEL و اعمال ولتاژ به ماژول توسط پین مربوطه، LED ماژول روشن می شود.

پین های ماژول

پین های تغذیه

  • 3V3 : این پین می تواند با توجه به وضعیت Jumper Selector های VDDSEL و VDIOSEL ،تغذیه اصلی سنسور و سطح منطق(Logic Level) ارتباط دییجیتال(I2C یا SPI) سنسور را تامین کند.
  • 1V8 : این پین می تواند با توجه به وضعیت Jumper Selector های VDDSEL و VDIOSEL ،تغذیه اصلی سنسور و سطح منطق(Logic Level) ارتباط دییجیتال(I2C یا SPI) سنسور را تامین کند.
  • GND : این پین زمین مشترک برای تغذیه و سطح منطق(Logic Level) سنسور می باشد.
  •  

پین های I2C

با استفاده از Jumper Selector های تعبیه شده روی برد می توان نوع ارتباط با ماژول را انتخاب کرد.در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت چپ باشد،پروتکل I2C اتنخاب شده است.وضعیت جامپر AD0 SEL آدرس I2C سنسور ( 0x68 یا 0x69 ) را مشخص می کند.

  • SDA : این پین، پین دیتای ارتباط I2C می باشد، که به پین دیتای متناظر در میکروکنترلر(پردازنده) ، متصل می شود.با توجه به وضعیت جامپر VDIOSEL ،می توانید از سطح منطق(Logic Level) با ولتاژ 1V8 یا 3V3  استفاده کنید.این پین با یک مقاومت 10K پول آپ (Pull Up) شده است.
  • SCL : این پین، پین کلاک ارتباط I2C می باشد، که به پین کلاک متناظر در میکروکنترلر(پردازنده) ، متصل می شود.با توجه به وضعیت جامپر VDIOSEL ،می توانید از سطح منطق(Logic Level) با ولتاژ 1V8 یا 3V3 استفاده کنید.این پین با یک مقاومت 10K پول آپ (Pull Up) شده است.

پین‌های I2C جانبی

پین‌های AUX_SCL و AUX_SDA که برای اتصال به سنسورهای خارجی میباشند در این ورژن (V2) جبرابیت، به دلیل اتصال پین AUX_SDA به زمین، قابل استفاده نیستند. در ورژن‌های بعدی این ماژول، این مورد اصلاح خواهد شد.

پین های SPI

با استفاده از Jumper Selector های تعبیه شده روی برد می توان نوع ارتباط با ماژول را انتخاب کرد.در صورتی که مقاومتهای 0R تمام Jumper Selector ها به سمت راست باشد،پروتکل SPI اتنخاب شده است.وضعیت جامپر AD0 SEL در این حالت بی تاثیر است.

  • SDI(MOSI) : از این پین، برای ارسال دیتا از میکروکنترلر(پردازنده) به ماژول(سنسور) استفاده میشود.نام اختصاری این پین برگرفته از عبارت لاتین Serial Data In / Microcontroller Out Sensor In می باشد.
  • SDO(MISO) : از این پین، برای ارسال دیتا از ماژول(سنسور) به میکروکنترلر(پردازنده) استفاده میشود.نام اختصاری این پین برگرفته از عبارت لاتین Serial Data Out / Microcontroller In Sensor Out می باشد.
  • SCK : این پین، پین کلاک برای ارتباط SPI بوده که از نوع ورودی (Input) برای سنسور محسوب و به پین کلاک متناظر در میکروکنترلر(پردازنده) ، متصل می شود.
  • CS : این پین، پین Chip Select برای ارتباط SPI با ماژول(سنسور) می باشد، که با اعمال ولتاژ LOW (0V) ،ماژول(سنسور) برای ارتباط SPI انتخاب می شود.این پین از نوع ورودی (Input) برای سنسور محسوب می شود.

در صورتی که می خواهید از چندین ماژول GebraBit ICM20649به صورت همزمان استفاده کنید، کافیست پین های SDO , SDI , SCK همه انها و میکرکنترلر(پردازنده) را به هم متصل کرده و به CS هر کدام، یک پین منحصر به فرد اختصاص دهید.

دیگر پین ها

  • INT1 و INT2 : پین‌های Interrupt (وقفه) سنسور ICM20649 بوده که با توجه به دیتاشیت سنسور، کاربر می تواند شرایط وقوع وقفه،حالات و روش های وقوع وقفه و … را تنظیم کند.
  • FSY(FSYNC) : برای همگام سازی (Synchronization) سنسور با یک منبع خارجی ، از این پین استفاده میشود.برای اطلاعات بیشتر دیتاشیت سنسور مطالعه شود.به صورت پیش فرض این پین با مقاومت R3 به زمین متصل شده است.جهت استفاده از پین، مقاومت R3 باید از ماژول ، جدا (دمونتاژ) گردد.
  •  

اتصال به پردازنده

اتصال I2C با GebraBit STM32F303

ابتدا اطمینان حاصل کنید که پروتکل I2C با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال I2C ماژول GebraBit ICM20649به ماژول میکروکنترلرGebraBit STM32F303 بعد از تعریف کردن SDA و SCL رو پین های PB9 و PB8 (برای راحتی کار در STMCUBEMX)مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول ICM20649 را به پین 3V3 خروجی ماژول میکروکنترلر متصل کنید.(سیم قرمز)
  • پین GND ماژول ICM20649 را به پین GND ماژول میکروکنترلر متصل کنید.(سیم سیاه)
  • پین SCL ماژول ICM20649 را به پین PB8 ماژول میکروکنترلر (SCL) متصل کنید.(سیم آبی)
  • پین SDA ماژول ICM20649 را به پین PB9 ماژول میکروکنترلر (SDA) متصل کنید.(سیم زرد)

نحوه اتصال موارد ذکر شده در بالا،در این تصویر مشاهده می شود:

توجه: با توجه به اینکه پین PA14 ماژول میکروکنترلرGebraBit STM32F303 برای پروگرام کردن میکروکنترلر استفاده میشود،تنظیم I2C بر روی پین های PA14 و PA15 در این ورژن مقدور نمی باشد،لذا در اتصال I2C به ماژول میکروکنترلرGebraBit STM32F303 در این ورژن ، ماژول GebraBit ICM20649 نمی تواند به صورت Pin to Pin بر روی آن قرار گیرد.برای راحتی کار می توانید پروتکل SPI را با استفاده از جامپر های روی برد انتخاب کرده و سپس ماژول GebraBit ICM20649 را به صورت Pin to Pin بر روی ماژول GebraBit STM32F303 قرار دهید.

اتصال SPI با GebraBit STM32F303

ابتدا اطمینان حاصل کنید که پروتکل SPI با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال SPI ماژول GebraBit ICM20649 به ماژول میکروکنترلرGebraBit STM32F303 بعد از تعریف کردن SDI و SDO و SCK و CS رو پین های PB5 و PB4 و PB3 و PC13 (برای راحتی کار در STMCUBEMX) ماژول GebraBit ICM20649 را به صورت Pin to Pin به راحتی بر روی ماژول GebraBit STM32F303 قرار دهید.

در اینجا برای درک بهتر، اتصال جداگانه ماژول ها نمایش داده شده است

اتصال SPI یا I2C با GebraBit ATMEGA32A

با توجه به اینکه پین های SPI و I2C میکروکنترلر ATMEGA32A بر اساس استاندارد GEBRABUS متناظر با پین های SPI و I2C  دیگر ماژول های GEBRABIT می باشد،  ماژول GebraBit ICM20649 را به صورت Pin to Pin به راحتی بر روی ماژول GebraBit ATMEGA32A قرار داده و با تغییر وضعیت مقاومت های جامپر انتخاب پروتکل، با ماژول GebraBit ICM20649از طریق SPI یا I2C ارتباط برقرار کنید.

در اینجا برای درک بهتر، اتصال جداگانه ماژول ها نمایش داده شده است

توجه: در صورت استفاده از ماژول‌های میکروکنترلری GebraBit توجه داشته باشید که جامپر سلکتورهای تغذیه ماژول GebraBit  ICM20649 روی 3V3 باشد تا راحت تر بتوانید ولتاژ3V3 را از ماژول میکروکنترلری گرفته و ماژول را فعال کنید.

اتصال I2C با ARDUINO UNO

ابتدا اطمینان حاصل کنید که پروتکل I2C با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال I2C ماژول GebraBit ICM20649به ARDUINO UNO مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول ICM20649 را به پین 3V3 خروجی برد ARDUINO UNO متصل کنید.(سیم قرمز)
  • پین GND ماژول ICM20649 را به پین GND برد ARDUINO UNO متصل کنید.(سیم سیاه)
  • پین SCL ماژول ICM20649 را به پین A5 برد ARDUINO UNO( (SCLمتصل کنید.(سیم آبی)
  • پین SDA ماژول ICM20649 را به پین A4 برد ARDUINO UNO( (SDAمتصل کنید.(سیم نارنجی)

نحوه اتصال موارد ذکر شده در بالا،در این تصویر مشاهده می شود:

اتصال SPI با ARDUINO UNO

ابتدا اطمینان حاصل کنید که پروتکل SPI با استفاده از جامپر های روی برد انتخاب شده است، سپس برای اتصال SPI ماژول GebraBit ICM20649 به ARDUINO UNO مراحل زیر را دنبال کنید:

  • پین 3V3 ماژول ICM20649 را به پین 3V3 خروجی برد ARDUINO UNO متصل کنید.(سیم قرمز)
  • پین GND ماژول ICM20649 را به پین GND برد ARDUINO UNO متصل کنید.(سیم سیاه)
  • پین SDI ماژول ICM20649 را به پین D11 برد ARDUINO UNO( (SDIمتصل کنید.(سیم زرد)
  • پین SDO ماژول ICM20649 را به پین D12 برد ARDUINO UNO( (SDOمتصل کنید.(سیم بنفش)
  • پین SCK ماژول ICM20649 را به پین D13 برد ARDUINO UNO( (SCKمتصل کنید.(سیم نارنجی)
  • پین CS ماژول ICM20649 را به پین D10 برد ARDUINO UNO( (SSمتصل کنید.(سیم آبی)

نحوه اتصال موارد ذکر شده در بالا،در این تصویر مشاهده می شود:

نوع ماژول

ماژول ژیروسکوپ و شتاب‌سنج

تعداد محور

6

ولتاژ تغذیه

1V8, 3V3

نوع خروجی

I2C, SPI, Digital

شتاب‌سنج FSR

±4, ±8, ±16, ±30(g)

ژیروسکوپFSR

±500, ±1000, ±2000, ±4000(dps)

رزولوشن ADC

16 Bit

جریان مصرفی

10 mA to 30 mA (Typ. 20 mA)

حساسیت شتاب‌سنج

1024 (LSB/g), 2048, 4096, 8192

حساسیت ژیروسکوپ

16.4, 32.8, 65.5, 8.2 (LSB/dps)

ابعاد

Gebra small(36.29mm x 32.72mm)

دمای کاری

-40 to +85 °C

No project found.

1. ICM‑20649 چیست و چگونه کار می‌کند؟

ICM‑20649 یک سنسور 6-axis IMU است که شامل یک ژیروسکوپ سه‌محوره و یک شتاب‌سنج سه‌محوره می‌باشد. این سنسور با استفاده از MEMS و الگوریتم‌های داخلی، حرکت و شتاب را اندازه‌گیری می‌کند و داده‌ها را از طریق پروتکل‌های دیجیتال I²C یا SPI منتقل می‌کند. دقت سنسور در محدوده ±2g تا ±16g برای شتاب و ±250 تا ±2000 dps برای ژیروسکوپ قابل تنظیم است. این ویژگی باعث می‌شود ICM‑20649 برای کاربردهای ردیابی حرکت، پهپاد و کنترل بازی مناسب باشد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


2. محدوده‌های اندازه‌گیری شتاب و ژیروسکوپ ICM‑20649 چیست؟

ICM‑20649 شتاب‌سنج خود را در محدوده‌های ±2g، ±4g، ±8g و ±16g ارائه می‌دهد و ژیروسکوپ آن محدوده‌های ±250، ±500، ±1000 و ±2000 dps را پشتیبانی می‌کند. این محدوده‌ها قابل تنظیم هستند و بسته به Application می‌توان دقت و رزولوشن مورد نظر را بهینه کرد. انتخاب محدوده صحیح باعث کاهش خطای drift و افزایش accuracy می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


3. ICM‑20649 چگونه از طریق I²C و SPI ارتباط برقرار می‌کند؟

ICM‑20649 از پروتکل‌های I²C و SPI پشتیبانی می‌کند و سرعت انتقال داده‌ها تا 1 MHz در I²C و 20 MHz در SPI می‌رسد. انتخاب پروتکل ارتباطی بسته به نیاز طراحی PCB و نرم‌افزار دارد. برای اتصال SPI، پین CS و CLK باید به درستی متصل شوند و برای I²C، آدرس 7 بیتی دستگاه باید تنظیم شود. استفاده از pull-up resistor مناسب برای I²C باعث کاهش خطای communication می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


4. چگونه می‌توان ICM‑20649 را کالیبره کرد؟

کالیبراسیون ICM‑20649 شامل تنظیم offset ژیروسکوپ و شتاب‌سنج است تا خطای bias کاهش یابد. معمولاً این کار با قرار دادن سنسور در حالت ثابت و خواندن داده‌های خام برای محاسبه offset انجام می‌شود. الگوریتم‌های نرم‌افزاری می‌توانند drift را کاهش دهند و accuracy را بهبود بخشند. کالیبراسیون دوره‌ای در شرایط محیطی مختلف مانند تغییر دما و رطوبت توصیه می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


5. چه عواملی باعث drift در ICM‑20649 می‌شوند و چگونه اصلاح می‌شوند؟

Drift در ICM‑20649 معمولاً ناشی از تغییرات دما، نویز داخلی سنسور و نویز برق تغذیه است. برای کاهش drift، می‌توان از فیلتر دیجیتال داخلی، کالیبراسیون منظم و تنظیم درست مدار power supply استفاده کرد. طراحی PCB با مسیر کوتاه و مناسب برای زمین (GND) نیز باعث کاهش خطای drift می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


6. ICM‑20649 برای چه کاربردهایی مناسب است؟

ICM‑20649 به دلیل اندازه کوچک و دقت بالا برای کاربردهایی مانند پهپادها، کنترل بازی، رباتیک و پوشیدنی‌ها مناسب است. این سنسور می‌تواند داده‌های دقیق شتاب و زاویه را در محیط‌های متحرک ارائه دهد و با الگوریتم‌های نرم‌افزاری مانند sensor fusion ترکیب شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


7. چگونه برد ارزیابی ICM‑20649 را راه‌اندازی کنیم؟

برد ارزیابی EV_ICU‑20201‑00 به شما امکان می‌دهد تا داده‌های ICM‑20649 را بدون نیاز به طراحی مدار سفارشی مشاهده کنید. برای راه‌اندازی، کافی است برد را به منبع تغذیه و رابط USB یا SPI/I²C متصل کنید. نرم‌افزار ارائه‌شده می‌تواند داده‌ها را خوانده و در زمان واقعی نمایش دهد. استفاده از برد ارزیابی به توسعه سریع Application کمک می‌کند.
🔗 Reference: Official Evaluation Board Manual – EV_ICU‑20201‑00


8. نحوه اتصال ICM‑20649 به Arduino چگونه است؟

ICM‑20649 می‌تواند به Arduino از طریق I²C یا SPI متصل شود. برای اتصال I²C، پین‌های SDA و SCL باید به Arduino وصل شوند و مقاومت pull-up مناسب استفاده شود. برای SPI، پین‌های CS، CLK، MOSI و MISO باید صحیح متصل شوند. استفاده از کتابخانه‌های رسمی یا open-source باعث تسهیل خواندن داده‌ها و اجرای calibration می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


9. نحوه استفاده از ICM‑20649 در STM32 HAL چیست؟

برای استفاده از ICM‑20649 با STM32 HAL، ابتدا باید I²C یا SPI peripheral را پیکربندی کنید و سپس داده‌ها را از رجیسترهای شتاب و ژیروسکوپ بخوانید. استفاده از interrupt می‌تواند مصرف انرژی را کاهش دهد و امکان خواندن در زمان واقعی را فراهم کند. Libraryهای آماده از ST یا جامعه open-source نیز موجود است و می‌تواند سرعت توسعه را افزایش دهد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


10. چه نویزهایی در ICM‑20649 وجود دارد و چگونه کاهش می‌یابد؟

ICM‑20649 شامل نویز شتاب‌سنج و ژیروسکوپ است که معمولاً به صورت RMS مشخص می‌شود. نویز را می‌توان با فیلتر دیجیتال داخلی یا averaging در نرم‌افزار کاهش داد. انتخاب نرخ نمونه‌برداری (sampling rate) مناسب نیز به کاهش نویز و حفظ دقت کمک می‌کند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


11. چه عواملی در PCB Layout برای ICM‑20649 مهم است؟

برای ICM‑20649 مسیرهای کوتاه برای VDD و GND، زمین کردن مناسب و جدا کردن خطوط سیگنال از نویز دیجیتال اهمیت دارد. قرار دادن خازن bypass نزدیک پین تغذیه باعث کاهش ripple و افزایش stability می‌شود. طراحی PCB مناسب باعث کاهش drift و افزایش accuracy داده‌ها خواهد شد.
🔗 Reference: Official Evaluation Board Manual – EV_ICU‑20201‑00


12. ICM‑20649 چگونه دما را تحت تأثیر قرار می‌دهد؟

ICM‑20649 دارای دمای کاری –40°C تا +85°C است. تغییر دما می‌تواند باعث تغییر offset و drift شود، بنابراین توصیه می‌شود calibration دمایی انجام شود. الگوریتم‌های نرم‌افزاری می‌توانند اثرات دما را اصلاح کنند و stability را افزایش دهند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


13. چرا داده‌های شتاب ICM‑20649 با خطا مواجه می‌شوند؟

داده‌های شتاب ICM‑20649 ممکن است به دلیل لرزش مکانیکی، نویز برق یا خطای کالیبراسیون نادرست دارای خطا شوند. استفاده از filterهای دیجیتال و کالیبراسیون منظم می‌تواند accuracy را بهبود دهد. برد ارزیابی نیز کمک می‌کند قبل از طراحی نهایی، مشکلات شتاب‌سنج شناسایی شوند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


14. چگونه می‌توان drift ژیروسکوپ ICM‑20649 را کاهش داد؟

برای کاهش drift، می‌توان از الگوریتم‌های sensor fusion با شتاب‌سنج و فیلتر Kalman استفاده کرد. کالیبراسیون منظم، کنترل دما و طراحی PCB مناسب نیز به کاهش drift کمک می‌کنند. نرخ نمونه‌برداری مناسب و averaging داده‌ها نیز تاثیر بسزایی دارد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


15. ICM‑20649 در چه محیط‌هایی قابل استفاده است؟

ICM‑20649 در محیط‌های صنعتی، رباتیک و مصرفی با دمای –40°C تا +85°C قابل استفاده است. رطوبت بالای محیط می‌تواند بر دقت سنسور تأثیر بگذارد، بنابراین استفاده از conformal coating یا enclosure مناسب توصیه می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


16. چه مشکلات رایجی در راه‌اندازی ICM‑20649 وجود دارد؟

مشکلات رایج شامل اتصال نادرست I²C/SPI، مقاومت pull-up نامناسب، کالیبراسیون ناقص و نویز power supply هستند. بررسی دقیق datasheet و برد ارزیابی می‌تواند اکثر مشکلات را قبل از طراحی نهایی حل کند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


17. چگونه داده‌های ICM‑20649 را فیلتر کنیم؟

برای فیلتر کردن داده‌ها می‌توان از low-pass یا complementary filter استفاده کرد. ICM‑20649 همچنین دارای تنظیمات دیجیتال داخلی برای smoothing است که به کاهش نویز کمک می‌کند. انتخاب مناسب نرخ نمونه‌برداری و averaging باعث افزایش accuracy می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


18. ICM‑20649 چگونه در پهپادها استفاده می‌شود؟

ICM‑20649 می‌تواند حرکت و زاویه پهپاد را با دقت بالا اندازه‌گیری کند و داده‌ها را برای الگوریتم‌های flight control فراهم کند. استفاده از sensor fusion باعث کاهش drift و بهبود stability پرواز می‌شود. نرخ نمونه‌برداری بالا و کالیبراسیون مناسب، عملکرد پهپاد را بهینه می‌کند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


19. ICM‑20649 چگونه در کنترل بازی و VR کاربرد دارد؟

ICM‑20649 داده‌های شتاب و ژیروسکوپ را برای تشخیص حرکت کاربر ارسال می‌کند. با ترکیب با الگوریتم‌های نرم‌افزاری و sensor fusion، دقت tracking در بازی و VR افزایش می‌یابد و latency کاهش پیدا می‌کند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


20. چه محدوده ولتاژ کاری برای ICM‑20649 مناسب است؟

ICM‑20649 با ولتاژ 1.8V تا 3.6V کار می‌کند. استفاده از منبع تغذیه پایدار و bypass capacitor نزدیک پین VDD باعث کاهش نویز و افزایش stability داده‌ها می‌شود. ولتاژ غیرمجاز ممکن است سنسور را آسیب بزند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


21. چگونه می‌توان offset ژیروسکوپ ICM‑20649 را تنظیم کرد؟

Offset ژیروسکوپ با خواندن داده‌های سنسور در حالت ثابت و محاسبه میانگین مقادیر خام انجام می‌شود. سپس مقدار offset در نرم‌افزار یا رجیستر سنسور تنظیم می‌شود. این کار باعث کاهش drift و افزایش accuracy می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


22. ICM‑20649 چگونه با سنسورهای مشابه مقایسه می‌شود؟

ICM‑20649 در مقایسه با سنسورهای 6-axis مشابه، دارای نویز پایین، رزولوشن بالا و امکان انتخاب محدوده‌های مختلف شتاب و ژیروسکوپ است. برای کاربردهای پروازی یا ردیابی دقیق، این سنسور نسبت به دیگر مدل‌ها مزیت دارد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


23. ICM‑20649 چه تنظیمات داخلی دارد؟

ICM‑20649 دارای تنظیمات داخلی مانند DLPF، rate divider و full-scale selection است. این تنظیمات به بهبود signal-to-noise ratio، کاهش drift و افزایش دقت measurement کمک می‌کنند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


24. چرا داده‌های ICM‑20649 ناپایدار هستند؟

داده‌های ناپایدار ممکن است ناشی از نویز برق، اتصال نامناسب I²C/SPI، یا عدم کالیبراسیون صحیح باشند. بررسی برد ارزیابی و استفاده از filterهای نرم‌افزاری می‌تواند stability را افزایش دهد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


25. بهترین نرخ نمونه‌برداری برای ICM‑20649 چیست؟

نرخ نمونه‌برداری مناسب بسته به Application انتخاب می‌شود. برای کنترل پهپاد معمولاً 1 kHz یا بالاتر انتخاب می‌شود تا latency کم و داده‌های دقیق فراهم شود. نرخ بالاتر باعث افزایش مصرف انرژی می‌شود.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


26. ICM‑20649 چه اندازه ‌ای دارد و چگونه روی PCB قرار می‌گیرد؟

ICM‑20649 یک بسته LGA کوچک دارد و روی PCB با padهای مشخص نصب می‌شود. رعایت فاصله از نویز دیجیتال و قرار دادن bypass capacitor برای هر پین تغذیه الزامی است تا عملکرد سنسور پایدار باشد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


27. ICM‑20649 چه الگوریتم‌های فیلتر داخلی دارد؟

ICM‑20649 دارای دیجیتال low-pass filter برای کاهش نویز است. انتخاب cut-off frequency مناسب به Application کمک می‌کند و stability داده‌ها را افزایش می‌دهد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


28. منابع رسمی ICM‑20649 از کجا قابل دریافت هستند؟

می‌توانید از صفحه رسمی کارخانه شامل Datasheet، Design Guide و GitHub Library استفاده کنید. تمامی مستندات فنی برای طراحی و توسعه نرم‌افزاری در این منابع موجود است.
🔗 Reference: Manufacturer Official Product Page – ICM‑20649 – TDK / InvenSense


29. ICM‑20649 چه مستنداتی برای توسعه نرم‌افزار دارد؟

ICM‑20649 همراه با example code، register map و library برای Arduino و STM32 ارائه می‌شود. این مستندات کمک می‌کنند تا بدون نیاز به دانش عمیق سخت‌افزار، داده‌ها را خوانده و کالیبراسیون انجام دهید.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


30. ICM‑20649 چگونه با MCUهای دیگر هماهنگ می‌شود؟

ICM‑20649 با میکروکنترلرهای مختلف مانند STM32، Arduino و ESP32 از طریق I²C یا SPI هماهنگ می‌شود. نیاز است که پروتکل انتخابی پیکربندی شود و مقادیر رجیسترهای سنسور خوانده شوند. استفاده از کتابخانه‌های آماده باعث تسهیل عملیات read/write و کالیبراسیون می‌شود. اتصال صحیح و pull-up مناسب برای I²C الزامی است تا داده‌ها پایدار باشند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


31. مصرف توان ICM‑20649 چقدر است و چگونه کاهش می‌یابد؟

ICM‑20649 مصرف توان پایین و قابل تنظیم دارد. با فعال کردن sleep mode و کاهش نرخ نمونه‌برداری، مصرف انرژی تا حد زیادی کاهش می‌یابد. این ویژگی باعث می‌شود سنسور برای کاربردهای باتری‌خور و IoT مناسب باشد. همچنین تنظیم دقیق full-scale و فیلتر دیجیتال به بهینه‌سازی توان کمک می‌کند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


32. چگونه رجیسترهای ICM‑20649 را بررسی کنیم؟

رجیسترهای ICM‑20649 شامل تنظیمات full-scale، DLPF و interrupt هستند. با خواندن مقادیر این رجیسترها از طریق I²C یا SPI می‌توان وضعیت سنسور را بررسی کرد. رجیستر map کامل در datasheet موجود است و راهنمایی می‌کند که هر بیت چه عملکردی دارد. استفاده از برد ارزیابی کمک می‌کند رجیسترها به درستی تنظیم شوند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


33. ICM‑20649 چه ویژگی‌های interrupt دارد؟

ICM‑20649 دارای قابلیت interrupt است تا هنگام رخداد حرکت یا داده آماده، MCU را مطلع کند. استفاده از interrupt باعث کاهش مصرف توان و افزایش responsiveness سیستم می‌شود. رجیسترهای مربوطه امکان فعال‌سازی و پیکربندی سطح و نوع interrupt را فراهم می‌کنند.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


34. چه عواملی باعث خطای زاویه در ICM‑20649 می‌شوند؟

خطای زاویه (angle error) در ICM‑20649 معمولاً ناشی از drift ژیروسکوپ، نویز شتاب‌سنج و تغییرات دما است. استفاده از sensor fusion با الگوریتم Kalman و کالیبراسیون منظم می‌تواند خطای زاویه را کاهش دهد. طراحی PCB با مسیر مناسب GND و تغذیه پایدار نیز تاثیر زیادی در accuracy دارد.
🔗 Reference: Official Datasheet – ICM‑20649 Datasheet


35. چگونه مشکلات رایج ICM‑20649 را رفع کنیم؟

مشکلات رایج شامل داده‌های نویزی، drift بالا و اتصال نامناسب I²C/SPI هستند. برای رفع آن‌ها، ابتدا اتصالات و pull-upها بررسی می‌شوند، سپس سنسور کالیبره می‌شود. استفاده از فیلتر دیجیتال، sleep mode و برد ارزیابی رسمی کمک می‌کند تا عملکرد سنسور پایدار و دقیق شود. همچنین مستندات رسمی شامل troubleshooting guide برای حل مشکلات رایج ارائه شده‌اند.
🔗 Reference: Official Evaluation Board Manual – EV_ICU‑20201‑00


36. سنسورهای مشابه و معروف با سنسور ICM-20649 کدامند و چه تفاوت‌هایی با آن دارند؟

در این بخش، سنسور اصلی ICM20649 با چند نمونه معروف و مشابه در بازار مقایسه شده است تا کاربران بتوانند مزایا و محدودیت‌های هر کدام را بهتر درک کنند. پارامترهای کلیدی مانند محدوده اندازه‌گیری ژیروسکوپ و شتاب‌سنج، نویز ژیروسکوپ، پهنای باند و فیلتر دیجیتال و حساسیت محور متقاطع بررسی شده‌اند. این معیارها تاثیر مستقیمی بر دقت، پایداری و عملکرد کلی سنسورها دارند. مقایسه دقیق این ویژگی‌ها به انتخاب بهینه‌تر برای کاربردهای خاص کمک می‌کند. به این ترتیب، کاربران می‌توانند با اطلاعات کامل‌تری تصمیم‌گیری کنند و ماژول مناسب نیاز خود را انتخاب نمایند.

سنسورمحدوده اندازه‌گیری ژیروسکوپ (FSR)محدوده اندازه‌گیری شتاب‌سنجنویز ژیروسکوپ (Noise Spectral Density)پهنای باند ژیروسکوپ / فیلتر دیجیتالحساسیت محور متقاطع (Cross Axis Sensitivity)
ICM20649 (اصلی)±250 / ±500 / ±1000 / ±2000 dps±2g / ±4g / ±8g / ±16gتقریباً 4 mdps/√Hzفیلتر دیجیتال قابل تنظیم، پشتیبانی FIFO، رابط SPI تا 10 MHzپایین‌تر از مدل‌های پیشین، بهبود یافته
ICM20948±250 / ±500 / ±1000 / ±2000 / ±4000 dps±2g / ±4g / ±8g / ±16gنویز کمتر نسبت به ICM20649فیلتر دیجیتال پیشرفته‌تر، رابط‌های متنوعحساسیت محور متقاطع بهتر
MPU9250±250 / ±500 / ±1000 / ±2000 dps±2g / ±4g / ±8g / ±16gنویز متوسطفیلتر دیجیتال پایه، طراحی قدیمی‌ترحساسیت متوسط
BMI088±1250 dps (گزینه‌های محدودتر)±16g / ±24gنویز بسیار پایینفیلتر داخلی قوی، طراحی صنعتیحساسیت محور متقاطع کم
MPU6000 / MPU6050±250 / ±500 / ±1000 / ±2000 dps±2g / ±4g / ±8g / ±16gنویز بالاتر نسبت به ICM20649فیلتر ساده‌ترحساسیت محور متقاطع معمولی

🔗 Reference: Official Datasheet – ICM‑20649 Datasheet

To obtain accurate information on the operating values and maximum allowable limits of ICs, users must refer to the official datasheet of those components

If any of the techincal documents are missing or wrong please let us know

Be the first to write a review

Help the Gebra team improve the quality by your comments and ratings

Your email address will not be published. Required fields are marked *


توجه!

محصولات ما صرفاً برای اهداف تحقیقاتی و توسعه طراحی شده‌اند. جبرابیت صراحتاً اعلام می‌کند که در صورت استفاده کاربران از این محصولات در کاربردهای حساس و دقیق از جمله امور مالی یا مواردی که به جان و مال انسان آسیب می‌زنند، هیچ‌گونه مسئولیتی را نمی‌پذیرد.

برای اطلاع دقیق از مقادیر کاری و حداکثر مقادیر مجاز آی‌سی‌ها (IC)، کاربران باید حتماً به دیتاشیت اصلی و رسمی آن قطعات مراجعه کنند.

Shopping Cart
Scroll to Top